
Aller au contenu principal
Les recherches montrent que la personnalité d'un robot dans les jeux dépend du timing et de l'alternance des tours
RechercheInteresting Engineering 

Les recherches montrent que la personnalité d'un robot dans les jeux dépend du timing et de l'alternance des tours

1 source couvre ce sujet·Source originale ↗·
Résumé IASource uniqueImpact UE
Les recherches montrent que la personnalité d'un robot dans les jeux dépend du timing et de l'alternance des tours
▶ Voir sur YouTube

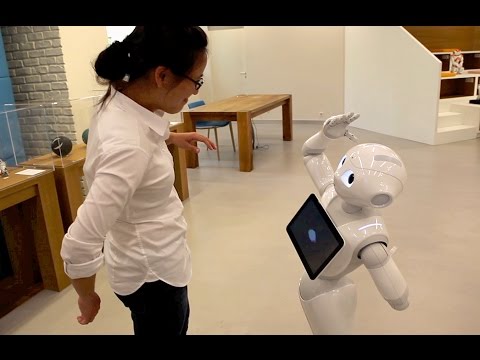
Des chercheurs de l'université norvégienne de sciences et technologie (NTNU) ont mené une série d'expériences en laboratoire sur les interactions entre humains et robots humanoïdes dans un contexte ludique. L'étude, conduite au département Design du campus de Gjøvik sous la direction de Yavuz Inal, maître de conférences, a utilisé Pepper, le robot social de SoftBank Robotics, dans une variante physique du basketball-poubelle : les participants lançaient des boules de papier froissé dans une corbeille depuis des positions calibrées pour offrir un niveau de défi comparable entre humain et robot. Deux modes de jeu ont été évalués, coopératif (joueurs alliés vers un objectif commun) et compétitif (adversaires directs), croisés avec deux ordres de passage (humain ou robot en premier). Les variables mesurées incluaient l'engagement, la motivation, le plaisir de l'activité physique et les réponses émotionnelles. Résultat principal : des paramètres en apparence anodins, comme l'ordre du premier tour ou le cadre coopératif contre compétitif, suffisent à faire basculer l'expérience de positive à frustrante.

Le mode coopératif a généré les retours les plus favorables, mais le mode compétitif s'est révélé tout aussi engageant lorsque l'humain prenait le premier tour, ce qui renforçait son sentiment de contrôle sur l'interaction. Plusieurs joueurs ont trouvé une réelle satisfaction à surpasser le robot, et certains ont admis que regarder Pepper rater un tir contribuait au plaisir. En revanche, la frustration montait fortement quand le robot ouvrait en mode compétitif : les longues pauses avant chaque tir, le rythme lent de Pepper et sa détermination à gagner heurtaient les attentes de fluidité sociale que les joueurs projettent spontanément sur un partenaire humanoïde. Un participant a comparé l'expérience à jouer contre "une imprimante surchargée avec des bras". Pour les concepteurs de robots sociaux, ces résultats pointent un enjeu de conception majeur : la tolérance à l'imperfection technique est bien plus haute quand le robot respecte les codes implicites du tour-par-tour et de la réciprocité sociale, indépendamment de ses performances motrices réelles.

Pepper a été commercialisé par SoftBank Robotics à partir de 2015 et s'est imposé comme plateforme de référence pour la recherche en interaction humain-robot (HRI) dans les contextes éducatifs, hospitaliers et de service au public. Cette étude s'inscrit dans un champ de recherche plus large qui cherche à définir les conditions comportementales, au-delà des seules capacités motrices, nécessaires à une intégration réussie des robots dans des espaces sociaux partagés. Les plateformes concurrentes sur ce segment incluent NAO (également SoftBank Robotics) et Furhat Robotics, spécialiste suédois des robots conversationnels à tête expressive, sans qu'aucune ne cible explicitement le jeu physique à visée thérapeutique ou récréative. Inal indique que les travaux futurs porteront sur l'adaptation dynamique du comportement du robot au profil individuel du joueur. Les débouchés applicatifs visés incluent la rééducation motrice assistée et les environnements de soins aux personnes âgées, deux segments où la robotique sociale peine encore à démontrer son efficacité à l'échelle commerciale.

Impact France/UE

La recherche de l'NTNU (Norvège) et la mention de Furhat Robotics (Suède, EU) renforcent l'écosystème européen de robotique sociale, avec des débouchés applicatifs ciblant la rééducation motrice et les soins aux personnes âgées, deux domaines prioritaires des politiques de santé en France et en UE.

À lire aussi

Modèles du monde vidéo pour la robotique : applications, défis de recherche et perspectives d'avenir
1arXiv cs.RO 

Modèles du monde vidéo pour la robotique : applications, défis de recherche et perspectives d'avenir

Une équipe de chercheurs affiliée au laboratoire IRoM de l'université de Princeton publie une revue de littérature sur les "video world models" (modèles de monde vidéo) appliqués à la robotique, mise à jour en version 2 sur arXiv sous l'identifiant 2601.07823. Le papier recense l'état de l'art sur l'usage de générateurs vidéo comme modèles de monde incarnés couvrant cinq usages principaux : la génération de données d'entraînement, l'apprentissage de politiques, la modélisation de la dynamique et des récompenses pour l'apprentissage par renforcement, l'évaluation de politiques et la planification visuelle. Les auteurs soulignent la capacité de ces modèles à produire des simulations de corps déformables photoréalistes et physiquement cohérentes sans les simplifications lourdes des simulateurs physiques classiques, tout en documentant des limites persistantes : mauvais suivi des instructions, hallucinations se traduisant par des violations des lois de la physique, génération de contenu non sûr, et coût de calcul et de données prohibitif. Une bibliographie organisée et ouverte à la communauté est mise à disposition sur GitHub, à l'adresse irom-princeton/awesome-robotics-vidéo-world-model-papers. Pour l'industrie robotique, ce travail synthétise un argument structurant : les modèles vidéo pourraient remplacer, ou compléter, les simulateurs physiques traditionnels comme brique de génération de données synthétiques et d'évaluation de politiques, réduisant la dépendance coûteuse à la collecte de données réelles ou au réglage fin d'environnements simulés, un enjeu direct pour l'entraînement des modèles vision-langage-action (VLA) dont le goulot d'étranglement reste la quantité et la diversité des démonstrations disponibles. Mais la revue tempère l'enthousiasme ambiant autour des "foundation world models" : les hallucinations physiques documentées par les auteurs montrent que ces générateurs, aussi impressionnants visuellement, ne garantissent pas encore la cohérence physique nécessaire à un usage fiable dans des boucles d'entraînement ou d'évaluation critiques pour la sécurité. Pour les intégrateurs et décideurs B2B, le message est de traiter ces outils comme prometteurs mais encore expérimentaux plutôt que comme des remplaçants prêts à l'emploi des pipelines de simulation existants. Cette synthèse s'inscrit dans la vague de recherche déclenchée par les progrès des modèles de diffusion et de génération vidéo appliqués hors du divertissement, où plusieurs laboratoires explorent, dans le sillage de l'essor des modèles vision-langage-action, leur usage comme substituts ou compléments aux moteurs physiques classiques pour la robotique. En consolidant la littérature existante sous forme de taxonomie des usages et de liste structurée de défis ouverts, les auteurs visent moins à annoncer un produit qu'à orienter les efforts de recherche à venir vers des solutions plus fiables pour les déploiements en environnements critiques pour la sécurité. Le projet reste académique, sans produit commercial ni partenariat industriel annoncé, mais la base bibliographique collaborative hébergée sur GitHub, ouverte aux contributions, indique que le sujet est appelé à structurer les prochains travaux sur les modèles de fondation en robotique.

UECette synthèse académique en libre accès sur GitHub peut orienter les laboratoires de recherche européens en robotique, sans impliquer d'acteur ou de régulation française ou européenne.

RecherchePaper
1 source
Effets du toucher robotique sur des personnes âgées guidées à la marche par un robot humanoïde
2arXiv cs.RO 

Effets du toucher robotique sur des personnes âgées guidées à la marche par un robot humanoïde

Une étude publiée sur arXiv (arXiv:2607.09323, 13 juillet 2026) évalue comment des personnes âgées perçoivent le contact physique avec un robot d'assistance à la marche. Vingt-quatre participants âgés de 68 à 88 ans ont parcouru à quatre reprises une trajectoire de dix mètres guidés par le robot humanoïde TIAGo Pro (PAL Robotics), selon quatre modalités de contact : aucun contact physique (NC), prise de poignet main dans main (HH), bras liés comme en accompagnement humain (LA), et appui de l'avant-bras contre l'avant-bras du robot (FC). Les chercheurs ont combiné mesures physiologiques (électrocardiogramme, activité électrodermale), force de contact, distance interpersonnelle au robot et questionnaires subjectifs pour caractériser la réponse des participants à chaque mode d'interaction. Les résultats montrent une légère hausse du stress physiologique lors du contact avec le robot, mais une acceptation globale confirmée par les mesures comportementales et déclaratives. Les deux conditions impliquant les forces d'interaction les plus élevées, HH et FC, sont associées à une distance plus réduite entre le participant et le robot, signe d'une confiance et d'un confort accrus, un résultat corroboré par les questionnaires où sécurité perçue, confiance et confort ressortent plus fortement pour ces deux modalités. Pour l'industrie de la robotique de service et d'assistance gériatrique, ce travail apporte une donnée concrète rare dans un domaine où les démonstrations dépassent souvent la validation clinique : un contact ferme et stable est préféré à l'absence de contact chez les seniors, ce qui oriente directement les choix d'actionneurs, de préhenseurs et de stratégies de contrôle en force pour les robots d'accompagnement. Ce travail s'inscrit dans un contexte de pénurie de personnel soignant qui pousse les établissements gériatriques à envisager l'assistance robotique comme complément, notamment pour la mobilité, domaine où les capacités de navigation déclinent avec l'âge. Le choix du TIAGo Pro, plateforme mobile à bras déjà utilisée dans plusieurs projets de recherche en robotique d'assistance, illustre la maturité relative de cette catégorie de robots pour des essais avec humains fragiles. Les auteurs présentent leurs résultats comme une base de conception pour de futurs systèmes de guidage à la marche, sans toutefois évoquer de déploiement en établissement ni de calendrier de commercialisation.

UEPAL Robotics, entreprise espagnole, fournit la plateforme TIAGo Pro utilisée dans cette étude, illustrant l'expertise européenne en robotique d'assistance gériatrique et orientant les choix de conception (actionneurs, préhenseurs) pour de futurs robots d'accompagnement en UE.

RecherchePaper
1 source
Identifier l'habitude, la physique et la nuisance dans les modèles du monde des robots
3arXiv cs.RO 

Identifier l'habitude, la physique et la nuisance dans les modèles du monde des robots

Une équipe de recherche propose, dans un article publié sur arXiv (référence 2609.09210v1), une méthode pour décomposer les données de démonstrations téléopérées utilisées pour entraîner les modèles du monde en robotique. Le constat de départ est que ces démonstrations, collectées par téléopération, apparaissent multimodales même quand la dynamique physique sous-jacente est quasi déterministe une fois l'action connue. Les auteurs identifient trois facteurs mélangés dans ce bruit apparent : l'habitude de l'opérateur humain dans le choix des actions, la physique partagée du système, et le "nuisance" lié à l'observation (apparence, angle de caméra). Ils formalisent cette décomposition via un modèle causal structurel (a=g(h,z,u), z'=f(z,a), o=r(z,c)) et le valident par des interventions ciblées : remplacer ou mélanger les actions à état fixe dégrade fortement l'erreur de prédiction de l'état suivant, alors que des changements d'apparence ou de caméra ne devraient pas l'affecter. La règle d'adaptation qui en découle consiste à figer la partie du modèle qui lit la physique partagée et à ne mettre à jour qu'une fine interface. Testée sur trois bancs d'essai de manipulation robotique, StackCube, DROID et RH20T, cette approche améliore le transfert en few-shot par rapport à un entraînement complet from scratch, tout en conservant une dynamique plus propre face à des données d'adaptation corrompues. Cette contribution s'adresse directement à un point de friction connu des modèles vision-langage-action (VLA) et des world models robotiques : la difficulté à distinguer, dans des vidéos de démonstration, ce qui relève du vrai comportement physique de ce qui n'est qu'artefact de capture ou tic de l'opérateur humain. En proposant une méthode pour isoler ces facteurs sans tout réentraîner, les auteurs offrent une piste concrète pour réduire le coût d'adaptation des modèles de manipulation à de nouveaux environnements ou capteurs, un enjeu central pour les intégrateurs qui cherchent à déployer l'apprentissage par imitation à moindre coût de données. Le travail s'inscrit dans la lignée des recherches sur les architectures VLA et les world models pour la manipulation robotique, où les gains rapportés par StackCube, DROID et RH20T servent de référence communautaire pour comparer les méthodes de transfert. Les auteurs prennent soin de délimiter leur contribution : ils ne prétendent pas que les actions latentes équivalent à l'habitude de l'opérateur, ni ne visent les benchmarks de génération vidéo à grande échelle, signalant une portée volontairement méthodologique plutôt qu'un système de production prêt à déployer.

RecherchePaper
1 source
Rigidité et personnalisation dans la recherche d'objets ménagers : une politique hybride à activation conditionnelle
4arXiv cs.RO 

Rigidité et personnalisation dans la recherche d'objets ménagers : une politique hybride à activation conditionnelle

This is close enough to the target range. Here's the final French translation/summary: Des chercheurs présentent PerSim, un système de recherche d'objets domestiques pour robots de service qui décide quand personnaliser ses priors spatiaux selon le profil de l'habitant. Le modèle combine un prédicteur conditionné par les traits de personnalité Big Five, injectés sous forme de vecteurs continus, avec une base de fréquence populationnelle, et n'active la personnalisation que pour les objets dont l'emplacement varie beaucoup d'une personne à l'autre. Pour l'entraîner sans collecter de trajectoires intrusives dans de vrais foyers, l'équipe a construit un pipeline de simulation calibré sur des données humaines, générant des transitions de placement d'objets dans des logements variés. Une étude sur 200 participants valide la démarche : transitions synthétiques jugées plausibles, note moyenne 3,85 sur 5 (p < 1e-6) ; en test A/B en aveugle, la personnalisation est préférée surtout pour les objets à faible rigidité de placement (p = 0,005), la base populationnelle restant compétitive pour les objets rangés de façon quasi universelle. Sur des vecteurs de traits jamais vus, PerSim améliore aussi légèrement mais significativement les prédictions face à un appariement au profil discret le plus proche (p = 0,035). Ce travail répond à un problème concret pour la robotique de service à domicile : les priors spatiaux réduisent le coût de recherche d'un objet, mais leur pertinence dépend des habitudes du résident, rarement connues sans instrumentation intrusive. En proposant une règle claire, personnaliser seulement quand le comportement de rangement est variable, l'étude tranche un débat récurrent entre approche générique et approche individualisée. Le gain reste modeste en valeur absolue mais statistiquement significatif, signe d'un potentiel réel pour la personnalisation par traits psychologiques, appliquée sélectivement plutôt que systématiquement. L'approche s'inscrit dans la lignée des travaux sur les priors sémantiques pour la navigation robotique, qui exploitent les régularités d'aménagement du foyer plutôt que d'explorer à l'aveugle. Obtenir des données de comportement réel sans suivre des familles pendant des mois est contourné ici par simulation calibrée sur des jugements humains. Les auteurs valident enfin leur approche dans un jumeau numérique de logement, où PerSim réduit le coût de recherche attendu en combinant effort de visite des pièces et vérification d'indices de co-occurrence dans une même pièce. Prochaine étape : validation sur robots physiques et foyers multi-résidents.

RecherchePaper
1 source