
Aller au contenu principal
Terrain robotisé pour un rover planétaire à suspension activement articulée
RecherchearXiv cs.RO 

Terrain robotisé pour un rover planétaire à suspension activement articulée
1 source couvre ce sujet·Source originale ↗·
Résumé IASource uniqueImpact UE
Terrain robotisé pour un rover planétaire à suspension activement articulée
▶ Voir sur YouTube

Traduction terminée. Rédaction de l'article de synthèse.

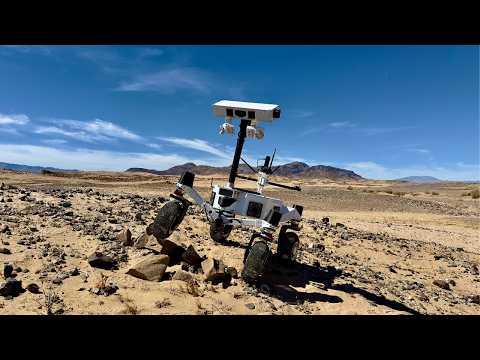
Un article de recherche déposé sur arXiv (version révisée, v2) présente ERNEST, un concept de rover planétaire à quatre roues doté d'une suspension à cardan actif à deux degrés de liberté combinant rotation en lacet et en roulis. Ce dispositif permet de reconfigurer l'orientation des roues, de participer au pilotage et de redistribuer activement la charge sur le châssis. Un unique réseau de neurones contrôle l'ensemble du système, entraîné par apprentissage par renforcement dans le simulateur haute fidélité DARTS, qui associe dynamique de contact rigide et modèle terramécanique de Bekker-Wong pour reproduire le comportement des sols meubles. Les chercheurs ont développé une stratégie de consolidation de politiques qui fusionne l'expérience de plusieurs agents spécialisés par type de terrain en un seul contrôleur unifié, supprimant le besoin de classification explicite du terrain. Le système combine retours proprioceptifs et extéroceptifs (élévation du terrain par stéréovision éparse, assiette du châssis, états des articulations, mesures de force-couple) et transfère en zero-shot vers le rover physique grâce à la randomisation de domaine et à l'identification modèle-réel. Les essais couvrent champs de rochers, obstacle de type "Bickler trap", marche de la hauteur d'une roue, ondulations de sable et pentes sableuses. Sur une pente sableuse à 20 degrés, le contrôleur réduit le coût de transport de 37 % sur sable sec malgré l'actionnement supplémentaire, et surpasse nettement la suspension passive sur sable humide, où celle-ci s'immobilise complètement.

Ce résultat intéresse directement les concepteurs de rovers d'exploration lunaire ou martienne, historiquement équipés de suspensions passives type rocker-bogie (Curiosity, Perseverance) incapables de s'adapter activement au terrain. La démonstration qu'un contrôleur unique, sans commutation ni classification de terrain, généralise à des sols hétérogènes en conditions réelles constitue une validation supplémentaire de l'apprentissage par renforcement pour la locomotion tout-terrain, au-delà des cas déjà documentés sur robots à pattes ou véhicules terrestres.

Le simulateur DARTS, développé au JPL, est un outil de référence pour la modélisation dynamique de véhicules spatiaux et rovers, ce qui situe ce travail dans la continuité des recherches sur la mobilité planétaire de la NASA. Le passage d'une suspension purement passive à une architecture activement articulée s'inscrit dans une tendance plus large vers des châssis reconfigurables pour l'exploration de terrains difficiles, comme les pentes sableuses ou les zones à forte densité de blocs rocheux. Les auteurs fournissent une vidéo de démonstration des essais physiques, mais le texte ne précise pas de calendrier de mission ni de partenaire industriel pour une intégration au-delà du stade de démonstrateur.

Dans nos dossiers

À lire aussi

Vers des robots à pattes lunaires : leçons d'un déploiement sur le terrain à LUNA
1arXiv cs.RO 

Vers des robots à pattes lunaires : leçons d'un déploiement sur le terrain à LUNA

Des chercheurs ont rapporté les enseignements de la campagne analogue LUNA 2025, au cours de laquelle deux robots à pattes, l'ANYmal-D (quadrupède industriel d'ANYbotics) et le Magnecko, ont évolué sur un simulant de régolithe meuble et sur un terrain imitant des cratères. Les équipes ont aussi collecté des données de navigation sur de longues distances et des données visuelles-inertielles dans des conditions d'éclairage difficiles. Le résultat principal est que les quadrupèdes peuvent bel et bien traverser ce simulant, mais avec des performances dégradées par l'enfoncement et le glissement des pieds, par les contacts qui soulèvent de la poussière, et par des défaillances de perception. Ces dernières ont trois causes: la surexposition, les ombres portées et les zones à faible texture. L'étude, publiée sur arXiv (2610.12276), ne fournit pas dans son résumé de chiffres sur la vitesse, le taux de réussite ou la distance parcourue. Il s'agit d'un retour d'expérience de terrain en milieu analogue, et non d'une démonstration en conditions lunaires réelles. L'intérêt de ces travaux tient au fait que la préparation des robots à pattes pour la Lune reste limitée par des incertitudes encore mal quantifiées: interaction pied-régolithe, génération de poussière, dégradation de la vision sous éclairage solaire rasant et contraintes opérationnelles. Les rovers à roues, qui dominent l'exploration spatiale, peinent sur les pentes raides, les sols meubles et les champs de blocs, précisément là où se trouvent les cibles scientifiques comme les bords de cratères ou les zones d'ombre permanente. Cette étude confirme que le potentiel de la locomotion à pattes est réel, mais elle montre aussi que les politiques de locomotion apprises en simulation, généralement entraînées sur des sols plus ou moins rigides, ne suffisent pas. Les auteurs plaident pour des politiques conscientes du régolithe, une perception robuste à l'éclairage, des essais analogues reproductibles et une validation au niveau de la mission entière. Pour un décideur ou un intégrateur, le message est clair: l'écart entre la démonstration en laboratoire et la fiabilité sur le terrain reste ici très large, en particulier côté perception. Le contexte est celui d'un intérêt croissant pour les robots à pattes dans le spatial. L'ANYmal, issu de l'écosystème de l'ETH Zurich, a déjà été testé dans des environnements analogues, et plusieurs agences et laboratoires explorent des architectures à pattes ou hybrides, face à des rovers à roues éprouvés. Le Magnecko, plus expérimental, représente une autre approche de la locomotion à pattes. La campagne LUNA, installée sur une installation d'analogue lunaire en Europe, sert de banc d'essai de référence pour ces plateformes. Les prochaines étapes évoquées par les auteurs portent sur l'amélioration des politiques de locomotion adaptées au régolithe, sur une perception robuste aux conditions d'éclairage lunaires, ainsi que sur des protocoles de test standardisés. Aucun calendrier de mission ni de vol n'est annoncé, et l'on reste donc à un stade de recherche et de maturation technologique, loin d'un déploiement réel sur la surface lunaire.

UEÉtude menée sur une installation d'analogue lunaire en Europe avec l'ANYmal d'ANYbotics (écosystème ETH Zurich), utile à la filière spatiale et robotique européenne, sans retombée directe sur la France.

RecherchePaper
1 source
Apprentissage d'une actionnement air-sol économe en énergie pour robots hybrides sur terrain en escalier
2arXiv cs.RO 

Apprentissage d'une actionnement air-sol économe en énergie pour robots hybrides sur terrain en escalier

Des chercheurs présentent un framework d'apprentissage par renforcement conscient de l'énergie pour piloter un robot hybride air-sol capable de franchir des obstacles grâce à la poussée de ses hélices, là où la seule motorisation à roues échoue. Une politique unique et continue commande simultanément les roues, les servos d'inclinaison et les hélices, sans imposer de modes de locomotion prédéfinis à l'avance. Des modèles de puissance calibrés sur le matériel réel pénalisent la consommation électrique estimée, complétés par un curriculum de terrain progressif et une récompense terminale favorisant des arrivées stables et verticales, ce qui permet d'apprendre une escalade assistée par poussée. En simulation, cette allocation continue de poussée améliore le franchissement de marches en un seul pas par rapport à des références à poussée fixe ou à commutation de modes, l'avantage grandissant avec la hauteur des marches. À une hauteur de marche égale au rayon des roues, le système consomme environ 27% de puissance moyenne en moins que la meilleure allocation fixe testée. Sur un prototype physique baptisé DoubleBee, le même réseau, déployé via une interface dédiée sans modification, franchit deux marches de 6 centimètres avec un taux de réussite de 8 essais sur 10. Ce résultat pèse dans le débat sur le transfert simulation-vers-réel: le réseau n'a pas été réentraîné ni ajusté pour le matériel physique, ce qui constitue une validation concrète, même si le taux de 8/10 reste modeste et signale une fiabilité encore incomplète plutôt qu'une solution aboutie. L'approche par politique continue unique, opposée à la commutation explicite entre modes de locomotion, intéresse directement les concepteurs de robots hybrides destinés à l'inspection, la logistique ou l'intervention en terrain accidenté, où franchir occasionnellement un obstacle par vol coûte cher en énergie embarquée. L'étude documente aussi un compromis explicite entre efficacité énergétique et fiabilité du franchissement, via une analyse de sensibilité au poids attribué à l'énergie dans la fonction de récompense, une transparence rare sur les limites d'un tel système. Le texte est une version révisée d'un article déposé sur arXiv, sans acteur industriel nommé ni date de commercialisation annoncée: il s'agit de recherche académique, pas d'un produit expédié. Les auteurs reconnaissent eux-mêmes des limites persistantes en contrôle de cap, en robustesse au contact et en récupération après échec, et évoquent un potentiel de transfert vers d'autres géométries de terrain sans le démontrer pleinement. Le positionnement se situe dans la lignée des robots hybrides roues-hélices cherchant à combiner l'efficacité énergétique du roulage avec la polyvalence du vol pour franchir des obstacles ponctuels, sans viser un vol soutenu.

RecherchePaper
1 source
Robot réceptionniste à tête humanoïde articulée pour interaction humaine naturelle
3arXiv cs.RO 

Robot réceptionniste à tête humanoïde articulée pour interaction humaine naturelle

Une équipe de recherche présente dans une publication arXiv (juillet 2026) une tête humanoïde articulée conçue spécifiquement pour un rôle de robot réceptionniste. Le système compte 21 degrés de liberté (DoF), répartis entre des mécanismes dédiés à la bouche, aux yeux, aux sourcils et au cou, le tout recouvert d'une peau en silicone réaliste destinée à reproduire une apparence et des expressions humaines crédibles. Côté logiciel, l'architecture combine plusieurs modèles spécialisés : SCRFD, ArcFace et ByteTrack pour la reconnaissance et le suivi des visages, associés à Llama pour le traitement du langage naturel et à Whisper pour la reconnaissance vocale. L'ensemble fonctionne en temps réel et intègre une fonction de ré-identification permettant au robot de reconnaître une personne déjà rencontrée. Une étude utilisateur a mesuré quantitativement les capacités conversationnelles et de ré-identification du système, tandis que son expressivité émotionnelle et sa ressemblance humaine ont été évaluées séparément, obtenant un score moyen de similarité humaine de 4,13 sur 5. Ce travail illustre une tendance de fond dans la robotique sociale : la course ne se joue plus seulement sur la mobilité ou la manipulation, comme chez les humanoïdes industriels type Figure 03 ou Optimus, mais aussi sur l'interaction faciale fine, jugée déterminante pour l'acceptabilité dans des rôles d'accueil, d'éducation ou de service. Un score de 4,13/5 en similarité humaine, obtenu via une étude utilisateur et non une simple démonstration vidéo, constitue une donnée relativement solide face à l'inflation habituelle de communiqués promettant un réalisme "sans précédent". Pour les intégrateurs et décideurs B2B envisageant des déploiements en accueil ou en relation client, ce type de plateforme à 21 DoF avec pile logicielle ouverte (Llama, Whisper) montre qu'une expressivité crédible reste accessible sans recourir à des architectures propriétaires fermées. Le développement de têtes robotiques expressives répond à des limites connues du secteur : coûts élevés, complexité mécanique et faible adaptabilité des solutions existantes à des environnements variés. Contrairement aux humanoïdes généralistes de grande taille conçus pour la logistique ou l'industrie, cette approche cible spécifiquement l'interaction sociale localisée, un segment où des acteurs comme Enchanted Tools ou Pollen Robotics explorent également des pistes d'expressivité et d'accueil, sans toutefois atteindre le même niveau de granularité faciale. Les auteurs ne précisent pas encore de calendrier de commercialisation ni de site pilote concret, l'étude restant à ce stade au niveau de la validation en laboratoire.

RecherchePaper
1 source
Roue à griffes adaptative au terrain pour l'exploration planétaire optimale : conception et étude expérimentale
4arXiv cs.RO 

Roue à griffes adaptative au terrain pour l'exploration planétaire optimale : conception et étude expérimentale

Une équipe de recherche (identité anonymisée dans le preprint arXiv:2605.24311 soumis en mai 2026) présente une roue multimodale capable d'ajuster en continu la hauteur de ses grousers, les crampons périphériques qui mordent le sol, pour s'adapter aux variations de terrain lors d'explorations planétaires. Le prototype, dont le nom reste masqué pour la révision par les pairs, a été évalué sur quatre surfaces représentatives : carrelage vinyle, roche grossière, gravier de pois et sable dans deux états de compaction. Sur 750 essais expérimentaux, le déploiement adaptatif réduit le glissement de 30 à 58 % selon le terrain, et améliore le temps de parcours ainsi que la consommation énergétique de jusqu'à 77,4 % en régime granulaire, comparé à une configuration à grouser fixe. La conclusion centrale bouscule un paradigme établi : aucune hauteur de grouser unique ne minimise le glissement sur l'ensemble des surfaces testées, ce qui souligne les limites structurelles des roues statiques, encore la norme sur Curiosity, Perseverance et la quasi-totalité des rovers en développement. Pour les agences spatiales (NASA, ESA, JAXA) et les intégrateurs de systèmes de mobilité, un mécanisme adaptatif de ce type offre un gain direct sur l'autonomie énergétique et la distance journalière franchissable. L'équipe propose également une loi de dimensionnement simplifiée reliant la granularité du terrain à la hauteur optimale de grouser, un outil potentiellement utilisable pour la planification de trajectoire embarquée. Les grousers font partie de la conception des roues de rovers depuis les missions Apollo (Lunar Roving Vehicle, 1971), mais leur hauteur a toujours été figée au stade de la conception. Les travaux récents sur les roues multimodales avaient exploré la rigidité variable ou le diamètre ajustable sans jamais traiter la hauteur de grouser comme variable de contrôle continue : ce preprint comble ce manque avec une validation expérimentale à grande échelle. Des designs à compliance variable issus de Carnegie Mellon et du JPL constituent les références concurrentes les plus proches, sans confrontation directe dans l'article. La suite logique passe par une validation sur simulant lunaire ou martien certifié, puis l'intégration d'un contrôleur adaptatif en boucle fermée avec détection de terrain embarquée.

UEL'ESA, mentionnée comme bénéficiaire potentielle, pourrait intégrer ce principe de grouser adaptatif dans ses futurs rovers lunaires ou martiens, mais aucune entité française ou européenne n'est identifiée parmi les auteurs.

RecherchePaper
1 source