
Aller au contenu principal
Robot centaure de 2,10 mètres équipé de bras tronçonneuses, conçu pour les missions de sauvetage dangereuses
HumanoïdesInteresting Engineering 

Robot centaure de 2,10 mètres équipé de bras tronçonneuses, conçu pour les missions de sauvetage dangereuses

1 source couvre ce sujet·Source originale ↗·
Résumé IASource uniqueImpact UE
Robot centaure de 2,10 mètres équipé de bras tronçonneuses, conçu pour les missions de sauvetage dangereuses
▶ Voir sur YouTube

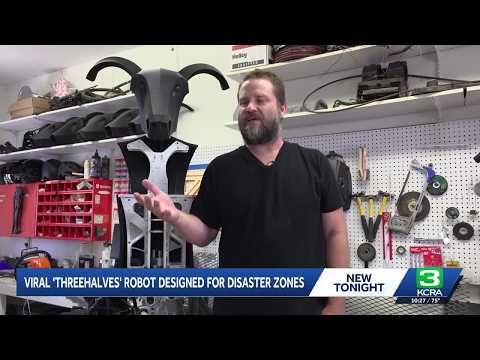
Un robot centaure baptisé Threehalves, haut de près de 2,10 mètres, a suscité une vague de partages sur les réseaux sociaux après la diffusion d'images montrant sa silhouette cornue et quadrupède. Construit en Californie du Nord par l'ingénieur Beau G. et une petite équipe travaillant depuis un garage, l'engin en acier combine un buste humanoïde à une base à quatre pattes et des points de fixation modulaires capables d'accueillir des outils comme une tronçonneuse, une perceuse, une visseuse industrielle ou une clé à choc. L'actionnement est pneumatique, avec des freins automatiques qui se déclenchent en cas de perte de pression et des verrous à broche empêchant l'effondrement des membres. Un réservoir d'air exposé sur le torse fait office de bouton d'arrêt d'urgence accessible sans code ni télécommande. Les interfaces d'outils fournissent du 12, 18 ou 48 volts ainsi que de l'air comprimé, permettant un changement d'équipement en quelques minutes. Aucune information n'a été communiquée sur le prix, la disponibilité ou une éventuelle homologation pour un usage réel en intervention d'urgence. Presque au même moment, la société chinoise Run Robotics a présenté à Shanghai, lors du salon WAIC 2026, ce qu'elle présente comme le premier robot centaure hybride à roues et jambes piloté par IA, doté d'une charge utile de 100 à 120 kg.

Ce double lancement illustre un choix architectural qui gagne du terrain face aux humanoïdes bipèdes classiques : abaisser le centre de gravité pour améliorer la stabilité sur des terrains difficiles (gravats, pentes, cendres meubles) là où un robot bipède risque de perdre l'équilibre en cas de coupure d'énergie. Threehalves reste toutefois un système téléopéré, piloté à la manette depuis une position sécurisée, et non un robot autonome. Le système de vision embarqué dans les cornes sert avant tout de retour caméra pour l'opérateur, en secours des capteurs articulaires. Le robot de Run Robotics va plus loin sur ce plan en intégrant LiDAR, vision binoculaire et caméras de profondeur pour détecter tuyauteries, vannes et personnes, planifier ses trajets et se positionner de façon autonome, dans une logique de boucle perception-décision fermée, tout en visant des normes anti-déflagration.

Le contraste entre les deux annonces résume bien l'état du secteur des robots d'intervention : d'un côté un prototype artisanal, construit en garage par une poignée d'ingénieurs, misant sur la simplicité mécanique, la réparabilité modulaire et la téléopération ; de l'autre un système industriel chinois dévoilé sur un salon officiel, misant sur l'autonomie perceptive et un châssis à roues pour la vitesse. Aucun des deux n'a encore été déployé en conditions réelles de secours, et les deux restent au stade de démonstration plutôt que de produit commercialisé.

À lire aussi

Vidéo : Helios, robot humanoïde à quatre bras pour les missions en orbite
1Interesting Engineering 

Vidéo : Helios, robot humanoïde à quatre bras pour les missions en orbite

La startup canadienne Orbit Robotics a dévoilé HELIOS, un robot humanoïde à quatre bras conçu pour des missions en orbite basse, dans une vidéo teaser publiée sur YouTube. Le robot présente un châssis noir allégé suspendu dans un banc de test, avec un système mécanique à câbles et poulies tendineux, en rupture nette avec les actionneurs rigides industriels classiques. Les moteurs sont positionnés près des articulations d'épaule afin de réduire la masse en mouvement, tandis que la force est transmise via des câbles et des bobines vers les articulations des bras. L'articulation du coude intègre un joint à contact roulant offrant un mouvement fluide à faible friction, alliant rigidité et compliance. HELIOS ne dispose pas de jambes : Orbit considère la locomotion bipède comme peu pertinente en micropesanteur, où la mobilité repose sur la préhension de surfaces et la stabilisation corporelle. Le robot cible des tâches telles que la gestion de fret, la maintenance répétitive et les opérations de construction orbitale. Les chiffres avancés pour justifier le besoin sont substantiels : les astronautes consacreraient environ 35 % de leur temps à des tâches de maintenance, un cycle de déchargement de fret mobiliserait près de 50 heures d'équipage, et le coût horaire d'un astronaute est estimé à 140 000 dollars. L'architecture à quatre bras d'HELIOS constitue une proposition de conception distincte du courant dominant de la robotique humanoïde terrestre. En ciblant la manipulation multimodale dans un environnement sans gravité, Orbit adresse un segment de niche mais à fort potentiel économique : les stations orbitales commerciales prévues pour cette décennie. L'utilisation d'une transmission par câbles plutôt que d'actionneurs rigides ou hydrauliques est cohérente avec les contraintes spatiales (masse, compliance, robustesse aux vibrations), et rappelle les principes des bras Canadarm ou des robots Astrobee de la NASA, bien que la robotique humanoïde autonome en orbite reste à un stade très expérimental. Il faut souligner que la présentation se limite à un teaser vidéo : aucun test en conditions de micropesanteur réelle n'est documenté à ce stade, et les métriques de performance concrètes (charge utile, degrés de liberté, temps de cycle) ne sont pas encore publiées. Orbit Robotics est une jeune entreprise canadienne en phase précoce ; HELIOS est décrit comme le résultat de deux semestres de développement. En parallèle, la société développe IKARUS, sa première plateforme opérationnelle bimanuelle, construite en deux mois et utilisée comme banc d'essai pour la téléopération, l'apprentissage par imitation et l'itération matérielle rapide. Sur le plan concurrentiel, le segment de la robotique spatiale autonome inclut des acteurs comme Gitai (Japon) ou les programmes ESA dédiés aux robots de service orbital. Aucun calendrier de déploiement ni partenariat avec des agences (NASA, ESA, JAXA) ou des opérateurs de stations commerciales tels qu'Axiom Space ou Vast n'a été annoncé. Les prochaines étapes logiques impliqueraient des essais en flottabilité neutre ou en vol parabolique, avant toute perspective d'intégration sur une infrastructure orbitale réelle.

HumanoïdesOpinion
1 source
La NASA prépare des robots humanoïdes à des missions dangereuses sur la Lune et sur Mars
2Interesting Engineering 

La NASA prépare des robots humanoïdes à des missions dangereuses sur la Lune et sur Mars

La NASA structure une approche de la robotique humanoïde pour l'exploration lunaire et martienne autour de la Dexterous Robotics Team du Johnson Space Center, à Houston. Cette équipe de 16 personnes, dirigée par Shaun Azimi, s'appuie sur l'héritage de Robonaut 2, resté sept ans à bord de la Station spatiale internationale, et de Valkyrie, premier humanoïde bipède de l'agence. Son banc d'essai principal est iMETRO (Integrated Mobile Evaluation Testbed for Robotics Operations), qui réunit des maquettes d'habitats, des outils de simulation et un « rock yard » extérieur, ouvert aux ingénieurs de la NASA comme aux partenaires privés. Deux essais sont cités. Le logiciel de PickNik Inc. a permis à un bras robotique de repérer l'écoutille d'un vaisseau, de tourner le loquet, d'ouvrir la lourde porte et d'y transférer du fret. Un stagiaire de la NASA a pour sa part écrit le code permettant à un bras commercial d'inspecter et d'entretenir un congélateur de stockage à froid de type station spatiale. L'article ne donne aucun chiffre de performance (taux de réussite, temps d'exécution, nombre d'essais), ni de calendrier de déploiement. L'enjeu est moins l'humanoïde en lui-même que l'autonomie qui le pilote. Avec un délai radio de quelques secondes vers la Lune et de plus de 20 minutes vers Mars, la téléopération directe est inopérante. Le modèle testé à iMETRO est donc semi-autonome : astronautes ou contrôle au sol donnent des ordres de haut niveau, et le robot gère seul la coordination œil-main. C'est la même logique que celle des modèles vision-langage-action (VLA) développés pour l'industrie terrestre, mais dans un cadre où l'erreur ne se rattrape pas. Le discours de la NASA est aussi à lire pour ce qu'il est : les démonstrations décrites sont des tâches isolées en environnement de test contrôlé, loin d'une qualification pour le vol. Elles montrent toutefois un effet de retour sur la conception : des poignées plus grandes ou un éclairage plus fort, utiles aux robots comme aux astronautes. Pour les concepteurs d'habitats et les intégrateurs, cela annonce des exigences de « robot-compatibilité » dans les cahiers des charges. Ce programme s'inscrit dans une lignée de plus de dix ans de robotique dextre à la NASA, de Robonaut 2 à Valkyrie, désormais prolongée par des collaborations avec le secteur privé, qui fournit logiciels et bras du commerce. L'objectif immédiat est le premier avant-poste lunaire, la « Moon Base », puis de futures missions habitées vers Mars. Le texte ne cite ni calendrier ni partenaire industriel d'humanoïdes, et ne situe pas ces travaux face aux acteurs commerciaux comme Figure, Tesla (Optimus) ou Apptronik, qui ont eux aussi des liens avec l'agence ou ses sous-traitants. La suite dépendra de la capacité de ces briques logicielles à passer des essais au sol à des démonstrations en orbite ou sur la surface lunaire, étape que la NASA n'a pas encore annoncée.

UEPas d\'impact direct sur la France/UE

HumanoïdesActu
1 source
Boston Dynamics : son robot humanoïde change ses batteries en moins de trois minutes pour continuer à travailler
3Interesting Engineering 

Boston Dynamics : son robot humanoïde change ses batteries en moins de trois minutes pour continuer à travailler

Boston Dynamics a doté la version industrielle de son robot humanoïde Atlas, filiale du groupe coréen Hyundai, d'un système de remplacement autonome de batterie: le robot détecte lui-même une batterie déchargée, rejoint une station dédiée, effectue l'échange et reprend sa tâche en moins de trois minutes, selon les spécifications communiquées par l'entreprise. Atlas offre environ quatre heures d'autonomie en usage courant et près de deux heures lors de tâches de levage lourd, contre environ 90 minutes pour une recharge classique. Le robot mesure environ 1,88 mètre pour 90 kg, porte en charge soutenue jusqu'à 30 kg et peut soulever brièvement jusqu'à 50 kg. Il embarque un système tactile dans les mains et une couverture caméra à 360 degrés. Cette annonce fait suite à une présentation récente détaillant comment Atlas a appris à manipuler des charges lourdes par apprentissage par renforcement et simulation à grande échelle, acquérant en quelques semaines des capacités de levage, de transport et d'équilibrage adaptatif. Pour les intégrateurs et décideurs industriels qui envisagent le déploiement d'humanoïdes en usine, l'autonomie énergétique reste l'un des principaux freins à une exploitation continue en plusieurs équipes. En réduisant l'immobilisation liée à la batterie de 90 minutes à moins de trois, Boston Dynamics cible directement ce goulot d'étranglement plutôt que la seule démonstration de dextérité. L'entreprise met aussi en avant un transfert simulation-vers-robot réel en environ une heure, ce qui suggérerait une réduction notable de l'écart sim-to-real qui a longtemps limité le passage de compétences apprises virtuellement au monde physique. Ces chiffres restent toutefois ceux communiqués par le fabricant, sans validation indépendante ni confirmation publique de déploiements clients à grande échelle: il s'agit pour l'instant d'une capacité produit annoncée, pas d'un usage industriel documenté sur site. Cette évolution s'inscrit dans la trajectoire d'Atlas, passé en 2024 d'un robot hydraulique de démonstration à une plateforme entièrement électrique pensée pour la manutention industrielle. L'architecture a été volontairement simplifiée: deux types d'actionneurs seulement pour tout le corps, une conception symétrique des bras et des jambes, et des articulations sans câbles traversants permettant une rotation continue et réduisant l'usure, autant de choix qui facilitent la modélisation et l'entraînement en simulation. Lors de tests, le robot est parvenu à déplacer un réfrigérateur de plus de 45 kg après un entraînement effectué avec des charges nettement plus légères, et des mouvements dynamiques comme des coups de pied, des appuis renversés ou des backflips sont utilisés pour muscler son équilibre et sa récupération. Boston Dynamics évolue dans un marché de l'humanoïde industriel de plus en plus disputé, face à Figure AI et son Figure 03, Tesla et Optimus, ou encore les plateformes logicielles Pi-0 de Physical Intelligence et GR00T N2 de Nvidia, qui misent elles aussi sur l'apprentissage par simulation massive. Aucune date de déploiement client ni volume de production n'a pour l'instant été précisé pour cette fonction de changement de batterie autonome.

HumanoïdesOpinion
1 source
Un nouveau robot humanoïde conçu en cinq mois manipule à distance des bombes et intervient sur des tâches à énergie dangereuse
4Interesting Engineering 

Un nouveau robot humanoïde conçu en cinq mois manipule à distance des bombes et intervient sur des tâches à énergie dangereuse

Minerva Humanoids, startup basée à San Francisco, est sortie de stealth mardi avec un humanoïde bipède semi-autonome baptisé Roger, conçu pour la manipulation à distance d'explosifs et d'équipements énergétiques dangereux. La société annonce environ 10 millions de dollars de financement pré-seed, menés par General Catalyst avec Long Journey Ventures et Credo Ventures comme co-leads. Le système repose sur de la téléopération : un opérateur, casque VR sur la tête, voit par les caméras du robot et pilote ses mouvements, y compris des tâches bimanuelles. Le logiciel embarqué, Minerva Intelligence, gère l'équilibre, la navigation et la récupération après chute, via des boucles de contrôle à faible latence. Minerva affirme qu'un opérateur maîtrise le contrôle complet du corps en quelques minutes. Aucun chiffre n'a été publié sur la charge utile, l'autonomie, la vitesse ou la précision de manipulation, et le nombre de degrés de liberté reste inconnu. Les premiers pilotes payants sont annoncés pour cet automne. L'intérêt est d'abord opérationnel. Les robots chenillés à bras unique utilisés par les équipes de neutralisation d'explosifs (EOD) échouent dès qu'une tâche exige deux mains ou une dextérité fine, et un technicien doit alors revêtir la combinaison et s'approcher seul de l'engin. Dominic Asquith, vétéran des forces spéciales britanniques et responsable des opérations dangereuses chez Minerva, résume ce moment comme « la longue marche ». Le positionnement est lucide : plutôt que de promettre une autonomie générale, Minerva garde l'humain dans la boucle de décision et place seulement le robot dans la zone à risque. C'est un marché de niche mais solvable, où la téléopération assistée est acceptable et où le critère d'achat est la sécurité, pas le temps de cycle. Il reste à prouver que l'humanoïde égale ou dépasse en fiabilité les plateformes EOD éprouvées, ce que les démonstrations seules ne tranchent pas. Les « quelques minutes » d'apprentissage et la construction en cinq mois sont des affirmations de l'entreprise, sans mesure indépendante. Minerva a été fondée fin 2025 par Sandor Felber (CEO), passé par la recherche en robotique humanoïde au MIT CSAIL et par le programme Optimus de Tesla, et Maurice Rahme (CTO), six ans chez Boston Dynamics et responsable technique du robot logistique Stretch. Le logiciel est développé surtout aux États-Unis, tandis que les premiers prototypes sont fabriqués et assemblés en Allemagne, avec une production prévue à terme dans les deux pays. Avant son lancement, la société a présenté sa technologie au Centre d'excellence de l'OTAN pour la neutralisation des explosifs, en Slovaquie, et a mené des essais sur site pour la sécurité publique dans l'un des deux grands aéroports qu'elle envisage comme sites de déploiement. Des partenariats de recherche avec la Mohamed bin Zayed University of Artificial Intelligence et l'Université de Waterloo portent sur les humanoïdes pour l'énergie et sur la perception en cas de fumée, d'obscurité ou de défaillance de capteurs. Le marché visé comprend aussi la réponse aux matières dangereuses, l'offshore pétrolier et gazier et les sites haute tension. Les fonds serviront à développer le matériel et le contrôle avant des déploiements énergie et EOD prévus plus tard cette année.

UELes prototypes sont assemblés en Allemagne avec une production prévue à terme en Europe, et la société a présenté sa technologie au Centre d'excellence OTAN de neutralisation des explosifs en Slovaquie.

HumanoïdesActu
1 source