
Aller au contenu principal
Vidéo : un robot souple à infrarouge saute en continu et se réinitialise seul
RechercheInteresting Engineering 

Vidéo : un robot souple à infrarouge saute en continu et se réinitialise seul
1 source couvre ce sujet·Source originale ↗·
Résumé IASource uniqueImpact UE
Vidéo : un robot souple à infrarouge saute en continu et se réinitialise seul
▶ Voir sur YouTube

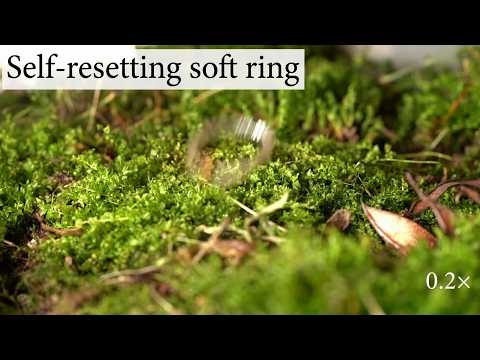
Des chercheurs de la North Carolina State University ont mis au point un robot souple, en forme de goutte d'eau, capable de sauter en continu sous l'effet d'une simple exposition à la lumière infrarouge, sans moteur, batterie ni mécanisme externe de réarmement. Le système repose sur un anneau en élastomère à cristaux liquides à réponse photothermique, associé à une queue rigide en forme de V. Sous infrarouge, l'élastomère se contracte et fait vriller l'anneau souple ; la queue en V contraint ce mouvement, ce qui accumule de l'énergie élastique jusqu'à un seuil critique, où la queue claque contre le sol et projette le robot dans les airs. Pendant le vol, l'anneau se détord naturellement et retrouve sa configuration initiale, ce qui réarme le mécanisme sans intervention extérieure et permet au cycle de se répéter tant que l'éclairage infrarouge est maintenu. L'angle de la queue en V détermine le mode de déplacement : 120 degrés pour ramper, 90 degrés pour des sauts vers l'avant, environ 50 degrés pour des sauts verticaux. En décalant le centre de masse vers l'extrémité arrondie, les chercheurs ont obtenu des sauts directionnels plus puissants et plus stables. Selon l'équipe, les versions optimisées atteignent des sauts verticaux dépassant 80 fois la hauteur du robot et des bonds horizontaux de plus de trois fois sa longueur, avec des essais réussis sur pentes, obstacles, herbe, sable, roches, paillis et interfaces eau-terre.

L'intérêt de cette approche tient à l'absence totale d'électronique embarquée, de moteurs ou de systèmes de contrôle complexes pour produire un mouvement répétitif et autonome, ce qui tranche avec la plupart des robots sauteurs classiques qui nécessitent un actionneur dédié pour se réarmer après chaque bond. Pour l'industrie de la robotique souple, cela illustre une voie alternative où la géométrie du matériau encode directement le comportement locomoteur, réduisant le poids, le coût et la complexité de commande, des critères clés pour des essaims de mini-robots ou des dispositifs jetables destinés à des environnements difficiles d'accès. Cette démonstration reste toutefois un résultat de laboratoire, sans lien avec les architectures VLA ou les plateformes humanoïdes qui dominent l'actualité robotique commerciale actuellement ; il s'agit d'une avancée en science des matériaux et en robotique molle, pas d'un produit prêt à être déployé.

Le travail s'inscrit dans un courant de recherche plus large sur les élastomères à cristaux liquides, des matériaux déjà étudiés pour des applications d'actionnement souple déclenché par la lumière ou la chaleur, mais rarement combinés à un mécanisme mécanique de stockage et de libération d'énergie aussi simple. L'équipe de NC State a modélisé mathématiquement la dynamique de torsion, de claquement et de saut pour caractériser et optimiser le système. Aucun calendrier de commercialisation, de partenariat industriel ou d'essai sur le terrain n'a été communiqué : les chercheurs évoquent des pistes d'exploration future comme la navigation environnementale, la robotique en essaim ou le déplacement autonome sur terrains non structurés, sans détailler de prochaine étape concrète au-delà de la publication scientifique.

À lire aussi

Robot élastique à remontoir : il saute indéfiniment sous lumière infrarouge
1New Atlas Robotics 

Robot élastique à remontoir : il saute indéfiniment sous lumière infrarouge

Des chercheurs de la North Carolina State University ont mis au point un robot souple capable de sauter en continu lorsqu'il est expose a de la lumière infrarouge, sans moteur électrique ni source d'énergie embarquée classique. Le dispositif repose sur un matériau élastique remontable ("wind-up") qui emmagasine de l'énergie mécanique; l'exposition a l'infrarouge déclenche sa libération sous forme d'un saut, le mécanisme se rechargeant ensuite pour répéter le cycle indéfiniment tant que la source lumineuse reste présente. Le travail, classe par l'université dans les catégories Robotique et Ingenierie sous les mots-clés locomotion et infrarouge, s'inscrit dans le champ de la robotique souple ("soft robotics"). Le communique source ne précise ni date exacte de publication, ni chiffres de performance tels que hauteur de saut, fréquence ou durée de fonctionnement continu, ce qui invite a la prudence sur la portée réelle de la démonstration. Cette avancée illustre un contraste revendique avec l'image populaire du robot rigide et métallique, type R2D2 ou TARS: la robotique souple élargit les formes et les taches qu'un robot peut assumer. Un actionneur purement mécanique, sans électronique de commande embarquée, intéressé particulièrement les applications ou la fiabilité électronique est compromise (milieux humides, exploration, dispositifs miniatures ou implantables), en offrant une locomotion autonome alimentée par une source lumineuse externe plutôt que par une batterie. Il s'agit toutefois d'une preuve de concept de laboratoire, sans indication de robustesse hors environnement contrôle ni de capacité de direction. Ce résultat s'inscrit dans une lignée de recherches sur les matériaux actifs et les actionneurs élastiques déclenchés par un stimulus externe (lumière, chaleur), un axe explore par plusieurs laboratoires universitaires en robotique souple depuis plusieurs années. Le communique ne mentionne ni partenaire industriel, ni calendrier de développement ultérieur, ni application ciblée précise, ce qui situe cette publication au stade de la recherche fondamentale plutôt que du prototype prêt a déployer.

RecherchePaper
1 source
Vidéo : un robot inspiré de la comatule se déplace sous l'eau avec seulement deux actionneurs
2Interesting Engineering 

Vidéo : un robot inspiré de la comatule se déplace sous l'eau avec seulement deux actionneurs

Des chercheurs de North Carolina State University (NCSU) ont mis au point un robot aquatique souple capable de se déplacer en trois dimensions avec seulement deux actionneurs, là où une locomotion tridimensionnelle comparable en exige habituellement au moins six. L'engin s'inspire des comatules (« feather stars »), des invertébrés marins qui nagent et se maintiennent en position en coordonnant leurs bras. Il se compose d'un disque central, qui loge les deux actionneurs, entouré de quatre ailes élastiques dites monostables : elles fléchissent sous l'effet de l'actionnement, puis reviennent seules à leur position initiale dès que la force cesse. Trois modes de déplacement en découlent. Lorsque les deux actionneurs sont activés en cycles rapides, les ailes battent et le robot monte dans l'eau ; à cadence plus lente, il stationne (« jellyfish mode »). En n'activant qu'un seul actionneur, une aile oscille comme une nageoire caudale et propulse l'appareil vers l'avant ou l'arrière (« fish mode »). Enfin, l'alternance rapide des deux actionneurs crée des battements asymétriques qui le font pivoter sur son axe (« rotor mode »), ce qui permet de l'orienter. Les chercheurs l'ont démontré en exploration avec une caméra embarquée, et en levage d'objets, seul ou à plusieurs robots. Le résultat est surtout intéressant sur le plan de la méthode. L'équipe de Jie Yin, professeur de génie mécanique et aérospatial et auteur correspondant de l'étude, applique le principe d'« intelligence mécanique » : la structure du robot et son interaction avec l'eau déterminent une partie du comportement, ce qui réduit la charge de commande côté calculateur ou opérateur. Pour un intégrateur, passer de six actionneurs à deux signifie moins de pièces mobiles, moins d'étanchéité à gérer, moins d'électronique de pilotage et potentiellement moins de pannes, des arguments qui comptent pour des plateformes d'inspection ou de surveillance à bas coût. Il faut toutefois rester prudent : l'annonce ne fournit ni vitesse, ni profondeur d'essai, ni charge utile chiffrée, ni autonomie, ni comparaison quantifiée avec des robots sous-marins conventionnels. Les démonstrations décrites relèvent du laboratoire, sans déploiement en conditions réelles, et le robot n'est pas un produit. Ces travaux prolongent une réalisation antérieure de la même équipe, un robot aquatique inspiré de la raie manta, rapide mais dépourvu d'une aussi bonne maniabilité en trois dimensions. Ici, plutôt que d'ajouter des moteurs et des mécanismes, les chercheurs ont cherché à obtenir des degrés de liberté supplémentaires par la géométrie et l'élasticité des ailes. Ce courant de la robotique molle bio-inspirée est actif dans de nombreux laboratoires, face aux véhicules sous-marins classiques à hélices et propulseurs, plus puissants mais plus lourds et plus complexes. La prochaine étape annoncée est une version entièrement sans fil, aujourd'hui non réalisée, ainsi que des applications à explorer avec des chercheurs d'autres disciplines. Aucun calendrier de transfert industriel ni partenaire commercial n'a été communiqué, et aucun acteur français ou européen n'est cité dans ce travail.

UEPas d\'impact direct sur la France/UE

RecherchePaper
1 source
Contrôle précis en boucle ouverte d'un robot continu souple grâce à une dynamique latente apprise visuellement
3arXiv cs.RO 

Contrôle précis en boucle ouverte d'un robot continu souple grâce à une dynamique latente apprise visuellement

Des chercheurs ont publié sur arXiv (2603.19655v2) une méthode de commande en boucle ouverte d'un robot continuum souple (SCR) à partir d'une dynamique latente apprise uniquement sur vidéo. Le travail s'appuie sur les Visual Oscillator Networks (VON) d'un article précédent, qui produisent des latents d'oscillateurs 2D interprétables mécaniquement grâce à un décodeur à diffusion d'attention (ABCD, attention broadcast decoder). Une commande optimale en tir simple (single-shooting) est calculée directement dans l'espace latent pour suivre des points de passage définis par image, sans aucun retour caméra pendant l'exécution. Un simulateur interactif en direct permet de dessiner des cibles statiques, dynamiques ou extrapolées, puis de les convertir en points de passage latents propres à chaque modèle. Les tests ont été menés sur un robot pneumatique à deux segments. Les chercheurs ont comparé trois familles de dynamiques (Koopman, MLP, oscillateurs), chacune avec et sans ABCD, sur des consignes fixes et des trajectoires dynamiques. Les modèles avec ABCD réduisent systématiquement l'erreur de suivi dans l'espace image. Les erreurs quadratiques moyennes les plus basses reviennent au VON et au modèle Koopman avec ABCD. Des études d'ablation et des tests de robustesse en simulation indiquent que les choix d'entraînement et d'architecture soutiennent la performance : maintien statique, équilibres extrapolés stables, retour au repos. L'article ne fournit pas, dans ce résumé, de valeurs chiffrées d'erreur ni de durée d'horizon. L'enjeu dépasse la robotique souple. Ces machines sont difficiles à modéliser : leurs déformations sont continues, non linéaires et sujettes à l'hystérésis, et elles sont presque impossibles à instrumenter par capteurs sans en altérer le comportement. Une commande fiable en boucle ouverte, apprise depuis de simples images, ouvre la voie à des systèmes sans capteur proprioceptif embarqué ni caméra au moment de l'usage, ce qui intéresse la chirurgie mini-invasive, l'inspection en espaces confinés ou la manipulation d'objets fragiles. Le résultat suggère aussi que l'interprétabilité n'est pas un luxe : des latents à structure mécanique (oscillateurs) se révèlent plus stables en extrapolation qu'un MLP générique. Il faut toutefois rester prudent : les auteurs revendiquent une première démonstration de commande fiable à long horizon sur un robot souple physique avec des modèles interprétables appris sur vidéo, mais il s'agit d'un banc de laboratoire, avec un seul robot, et sans comparaison à des méthodes de commande classiques fondées sur la physique. Ce travail s'inscrit dans une série consacrée à l'apprentissage de dynamiques latentes visuelles, qui prolonge les VON et s'oppose à la modélisation analytique (courbure constante par morceaux, éléments finis) et aux approches Koopman ou de réseaux de neurones purs. Il s'éloigne aussi des politiques de type VLA (vision-langage-action) pour humanoïdes, qui visent la généralisation de tâches plutôt que la précision de suivi de trajectoire. Aucun pilote industriel ni calendrier de transfert n'est annoncé. Les prochaines étapes plausibles seraient l'extension à des robots à plus de segments, l'ajout de perturbations et de charges externes, et le couplage avec un retour visuel pour corriger la dérive inévitable d'une boucle ouverte.

UEPas d\'impact direct sur la France/UE

RecherchePaper
1 source
Estimation des états dynamiques d'un robot à continuum souple à partir de ses limites
4arXiv cs.RO 

Estimation des états dynamiques d'un robot à continuum souple à partir de ses limites

Des chercheurs en robotique publient une nouvelle méthode d'estimation d'état pour les robots à corps continu souples, dans une version révisée (v3) d'un article déposé sur arXiv. Le problème traité : ces robots ont des états (poses, déformations, efforts internes, vitesses) intrinsèquement de dimension infinie du fait de leur déformabilité continue, alors que les capteurs ne fournissent que des mesures discrètes. Une méthode récente, l'observateur de frontière (boundary observer), utilise la théorie des tiges de Cosserat pour reconstruire l'ensemble de ces états à partir de la vitesse mesurée en bout de robot, captée en général par un système de capture de mouvement externe. L'équipe propose ici une conception duale : plutôt que la vitesse en bout, elle mesure l'effort interne (wrench) à la base du robot, avec un simple capteur de force/couple. Les deux familles d'observateurs, fondées sur des principes de dissipation d'énergie, peuvent être combinées. Une analyse basée sur la théorie de Lyapunov montre que la vitesse de convergence s'améliore puis se dégrade quand les gains de l'observateur augmentent, une tendance convexe qui permet un réglage efficace des paramètres. Les auteurs identifient aussi des cas où états linéaires et angulaires se déterminent mutuellement, réduisant encore le besoin de capteurs. Les essais, en simulation et sur un robot continu actionné par tendons, valident la convergence en mouvements dynamiques rapides, l'existence de gains optimaux, la robustesse au bruit de mesure, aux forces externes et aux incertitudes de modèle, ainsi que des performances de calcul temps réel. Pour l'industrie de la robotique souple, l'apport pratique est concret : remplacer un système de capture de mouvement externe, coûteux, encombrant et limité à un espace calibré, par un simple capteur de force/couple embarqué à la base réduit le coût et la complexité d'installation, et ouvre la voie à des déploiements hors laboratoire, en environnement industriel confiné, en chirurgie mini-invasive ou en inspection. C'est aussi une réponse à un doute récurrent du secteur : peut-on estimer en continu et en temps réel l'état complet d'un robot souple sans instrumentation lourde. Les résultats, avec règle de réglage de gain systématique et calcul temps réel démontré, suggèrent que oui, au moins pour cette classe de robots à tendons, même si l'étude reste validée en simulation et sur un seul prototype expérimental, loin d'un système intégré prêt à l'emploi. Ces travaux prolongent directement l'observateur de frontière initial, qui s'appuyait déjà sur la théorie des tiges de Cosserat mais imposait une mesure de vitesse en bout de robot, donc un dispositif de capture de mouvement externe. En proposant une version duale reposant sur un capteur de force/couple à la base, les auteurs suppriment cette contrainte et élargissent le champ d'application aux configurations où un mocap est impraticable. L'article ne mentionne aucun partenariat industriel ni calendrier de transfert vers un produit commercial ; pour ce type de travaux académiques, les suites attendues sont l'extension à des robots multi-segments ou à actionnement pneumatique, et des essais en conditions réelles au-delà du banc de laboratoire.

RecherchePaper
1 source