
Aller au contenu principal
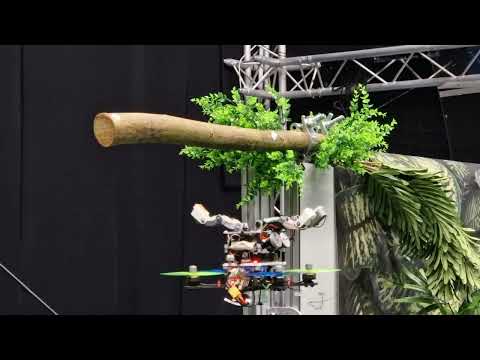
Un drone remplace ses caméras par le toucher pour apprendre à se percher sur une branche
RechercheInteresting Engineering 

Un drone remplace ses caméras par le toucher pour apprendre à se percher sur une branche
1 source couvre ce sujet·Source originale ↗·
Résumé IASource uniqueImpact UE
Un drone remplace ses caméras par le toucher pour apprendre à se percher sur une branche
▶ Voir sur YouTube

Des chercheurs de l'université technique de Delft (TU Delft), aux Pays-Bas, ont mis au point un drone capable de se percher sur des branches en s'appuyant sur le toucher plutôt que sur la seule vision par caméra. Le système repose sur une main robotique anthropomorphe légère à trois doigts, dotée de capteurs capacitifs souples et d'un contrôle tactile en boucle fermée. Chaque doigt comporte trois phalanges arrondies reliées par des articulations rotoïdes, avec des ressorts de torsion qui referment passivement la main sans consommer d'énergie active. La structure est imprimée en 3D en PLA rigide, recouverte d'interfaces en silicone souple pour la friction au contact. Les capteurs tactiles utilisent une feuille de cuivre intégrée sous le silicone : le contact avec un objet conducteur modifie la capacitance, mesurée par un contrôleur MPR121 qui délivre des signaux de contact binaires en temps réel. Ne disposant au départ que d'une estimation approximative de la position de la branche, le drone balaie la zone selon une trajectoire sinusoïdale en huit, étagée verticalement, tout en ouvrant et fermant les doigts jusqu'au premier contact, qui déclenche ensuite un ajustement fin de position et d'orientation.

Cette approche répond à une limite bien identifiée des drones perchés en environnement encombré, typiquement en forêt, où le feuillage, les occlusions et le mouvement des branches mettent en échec les systèmes purement vision. Une fois la prise stabilisée, le drone peut couper ses moteurs, réduisant le bruit et économisant la batterie, ce qui ouvre la voie à des missions de surveillance environnementale ou de collecte de données prolongées sans recharge fréquente. L'intérêt technique tient surtout à l'architecture de contrôle par états (décollage, recherche, détection de contact, approche, positionnement, rotation, finalisation, accroche, abandon), qui permet une réaction dynamique au toucher plutôt qu'une manœuvre d'atterrissage prédéfinie, avec une vérification de la stabilité de la prise avant de s'engager et un retour en vol stationnaire possible en cas d'échec. Pour les intégrateurs de drones d'inspection ou d'agriculture de précision, cela illustre une piste alternative au tout-vision pour l'autonomie énergétique embarquée.

Le travail s'inscrit dans une recherche plus large sur le perchage passif des drones, un axe suivi depuis plusieurs années par différents laboratoires pour prolonger l'autonomie des micro-aéronefs, TU Delft étant reconnue dans ce domaine via son laboratoire de microdrones (MAVLab). D'autres approches existantes reposent sur des crochets rigides, des ventouses ou une détection visuelle par apprentissage profond pour repérer les points d'accroche, avec les mêmes limites de robustesse en conditions réelles. Il s'agit ici d'un projet de recherche académique et non d'un produit commercialisé : l'article ne précise ni partenariat industriel, ni calendrier de déploiement, ni confirmation que les essais aient eu lieu en forêt plutôt qu'en laboratoire.

Impact France/UE

Recherche menée par TU Delft (Pays-Bas), un laboratoire européen reconnu en microdrones, ce qui renforce la position de l'UE sur l'axe du perchage passif tactile.

À lire aussi

L'écho des pas : apprendre le parkour humanoïde perceptif grâce à une mémoire à portes
1arXiv cs.RO 

L'écho des pas : apprendre le parkour humanoïde perceptif grâce à une mémoire à portes

Des chercheurs présentent dans un article publié sur arXiv (identifiant 2609.28960v1), intitulé "Echo in the Steps: Learning Perceptive Humanoid Parkour with Gated Memory", un système permettant à un robot humanoïde de franchir des terrains hautement discontinus, comme des points d'appui rares ou des surfaces de contact étroites, en s'appuyant uniquement sur des observations de profondeur embarquées, sans capteur externe. Le cœur du système est un module de perception temporelle guidé par la saillance, qui combine un a priori de saillance visuelle avec une mémoire à portes (gated memory) conservant les informations de profondeur pertinentes d'une image à l'autre, même lorsque l'observation instantanée est partielle ou occluse. Les auteurs ajoutent une fonction de perte d'alternance, une régularisation de symétrie qui force le contrôleur à produire un schéma de marche en alternance des appuis, jugée essentielle lors de transitions rapides entre appuis espacés. Le papier rapporte des gains significatifs de taux de réussite et de précision de placement du pied sur des terrains difficiles, validés en simulation et sur un robot réel, sans toutefois préciser de chiffres exacts de performance, de gabarit du robot ou de temps de cycle dans le résumé disponible. Ce résultat cible un verrou précis de la locomotion humanoïde perceptive: si le franchissement de terrains structurés, escaliers, pentes, obstacles réguliers, est déjà largement maîtrisé par les commandes apprises par renforcement, le parkour sur appuis épars reste un problème ouvert, car il exige une sélection anticipée des points de contact à partir de la vision plutôt qu'une simple robustesse proprioceptive. Le travail illustre une tendance de fond en robotique humanoïde: le passage d'une locomotion "aveugle" reposant sur le seul retour proprioceptif vers des architectures exploitant activement une mémoire visuelle pour compenser l'observabilité partielle des capteurs embarqués. Pour les intégrateurs et décideurs industriels, l'enjeu est concret: la capacité à traverser des sols irréguliers, chantiers ou gravats, plutôt que les seuls sols plats d'entrepôt, conditionne l'élargissement des cas d'usage réels des humanoïdes au-delà des démonstrations contrôlées. Il s'agit néanmoins d'un résultat académique publié en preprint, non d'un produit commercialisé ni d'un déploiement en flotte, et l'ampleur exacte des essais réels n'est pas détaillée dans le résumé. Ce travail s'inscrit dans la lignée des avancées récentes en locomotion perceptive pour humanoïdes, un domaine où laboratoires académiques et industriels de la robotique bipède cherchent à combiner apprentissage par renforcement et perception visuelle pour sortir du seul sol plat. Le résumé de l'article ne mentionne aucun partenariat industriel ni acteur français ou européen impliqué dans ces travaux. Les suites attendues pour ce type de recherche restent celles du cycle académique classique: publication détaillée avec code et données, extension des essais réels à davantage de types de terrain et, à terme, un éventuel transfert vers des plateformes humanoïdes commerciales cherchant à renforcer leur robustesse en environnement non structuré.

RecherchePaper
1 source
τ : apprendre des modèles vision-langage-action augmentés par le toucher à partir d'une supervision visuelle future
2arXiv cs.RO 

τ : apprendre des modèles vision-langage-action augmentés par le toucher à partir d'une supervision visuelle future

Un article publié sur arXiv (référence 2607.24485v1, catégorie "new") présente τ (tau), un framework qui enrichit les modèles Vision-Language-Action (VLA) avec une représentation tactile spatio-temporelle conditionnée par l'action. La méthode s'inspire du JEPA (Joint-Embedding Predictive Architecture) : elle apprend cette représentation en prédisant les futures observations visuelles à partir du signal tactile, puis fusionne cette information avec les caractéristiques vision-langage pour générer les actions du robot. Cette supervision opère uniquement dans l'espace latent et pendant l'entraînement, sans surcoût au moment du déploiement. Les auteurs publient également TacAura, un jeu de données synchronisant vision, proprioception et signaux tactiles à base de capteurs visuels, collecté sur quatre tâches de manipulation impliquant des contacts riches. L'enjeu est la sous-exploitation du toucher dans les modèles VLA actuels, qui reposent majoritairement sur la vision et le langage, ou au mieux sur une détection binaire de contact ou des séquences de torseurs 6D, insuffisantes pour exploiter des signaux tactiles haute dimension. Le papier s'attaque frontalement au problème de rareté des données : les démonstrations spécifiques à une tâche sont limitées, tandis qu'un pré-entraînement tactile à grande échelle reste coûteux. En montrant qu'une supervision auto-supervisée de type JEPA permet d'extraire une représentation tactile exploitable avec peu de données, l'étude touche à un débat central du secteur, celui de l'efficacité des données pour des tâches de manipulation fine (insertion, préhension d'objets déformables) où la seule vision atteint ses limites, un enjeu direct pour les intégrateurs industriels visant l'assemblage de précision. Ce travail s'inscrit dans la lignée des modèles VLA généralistes (Pi-0, GR00T N2, Helix) qui combinent perception et langage pour piloter des robots, mais qui ont historiquement négligé le tactile faute de capteurs standardisés et à cause du coût de collecte. Les auteurs comparent τ à des approches existantes centrées sur les états de contact instantanés, et démontrent une meilleure généralisation à des objets et scènes inédits. Il s'agit à ce stade d'un travail de recherche académique, sans annonce de déploiement industriel ni de partenariat commercial.

RecherchePaper
1 source
Une seule caméra, 500 commandes par seconde : un drone de course atteint 100 km/h et surpasse les champions humains
3Interesting Engineering 

Une seule caméra, 500 commandes par seconde : un drone de course atteint 100 km/h et surpasse les champions humains

Une équipe du MAVLab de la faculté d'ingénierie aérospatiale de l'université de technologie de Delft (TU Delft) affirme avoir conçu un drone de course autonome qui a battu trois anciens champions du monde humains ainsi que toutes les autres équipes autonomes lors de la compétition Abu Dhabi Autonomous Drone Racing Competition 2025, avec des pointes à environ 100 km/h (62 mph). Baptisé MonoRace, le système perçoit son environnement avec une seule caméra frontale et une centrale inertielle (IMU). Un réseau de neurones repère les portes du parcours dans chaque image, souvent floue et déformée à cette vitesse, tandis que l'IMU et un modèle de la dynamique du drone estiment position et mouvement, sans GPS ni capture de mouvement externe. Le logiciel gère aussi des perturbations réelles comme les interférences sur la caméra et la saturation des capteurs. Le pilotage repose sur un petit réseau de neurones entraîné par apprentissage par renforcement, qui produit directement les commandes moteur 500 fois par seconde sur la puce du contrôleur de vol, sans empilement de contrôleurs intermédiaires ni planification de trajectoire préalable. Les travaux sont publiés dans Science Robotics. L'intérêt tient à la comparaison avec les systèmes autonomes précédents, qui s'appuyaient sur davantage de capteurs. Ici, la performance vient d'une perception minimale et d'un contrôle de bout en bout suffisamment léger pour tourner sur du matériel embarqué très contraint. Autre point notable : les organisateurs ont conçu et exploité à la fois le drone et le circuit, si bien que l'équipe n'en maîtrisait ni le matériel ni le tracé. Cela atténue le reproche habituel de démonstration taillée sur mesure, même si la course reste un environnement structuré, avec des portes connues à détecter, et que le résultat ne dit rien de la tenue dans des scènes ouvertes ou imprévisibles. Pour les ingénieurs et décideurs, le message est que l'on peut obtenir de la vitesse et de la robustesse en cherchant à tirer le maximum d'intelligence de ressources limitées plutôt qu'en ajoutant des capteurs et du calcul, ce qui joue sur le coût, la masse et la consommation. Selon Christophe De Wagter, l'objectif n'était pas de doter le robot de capteurs plus puissants, mais de mesurer ce que l'on peut extraire de moyens restreints. La course de drones sert depuis des années de banc d'essai à l'IA robotique, car elle impose décisions rapides et marges d'erreur minimes. Le groupe de Delft, où le professeur Guido de Croon défend cette logique, y poursuit une ligne de recherche sur l'autonomie légère. Ici, l'optimisation visait la vitesse, mais l'équipe indique que la même approche pourrait privilégier l'efficacité énergétique ou la sécurité, du petit robot aspirateur aux immenses grues portuaires. Les chercheurs y voient des principes transposables aux véhicules, aux robots mobiles et, à terme, aux machines aériennes et humanoïdes, qui doivent décider vite avec un calcul embarqué réduit. Aucune commercialisation ni pilote industriel n'est annoncé : il s'agit à ce stade d'un résultat de recherche validé en compétition, non d'un produit livré ni d'un déploiement réel. Les prochaines étapes à surveiller sont la généralisation hors des portes de course et le transfert vers des tâches où l'on privilégie la sûreté et la sobriété plutôt que la vitesse pure.

UETravaux menés par TU Delft (Pays-Bas, UE) sur l'autonomie légère, transposables à la robotique européenne embarquée, sans acteur français impliqué.

RecherchePaper
1 source
One-to-Two Acting : un cadre pour étendre les actions d'un agent mono-bras à deux bras
4arXiv cs.RO 

One-to-Two Acting : un cadre pour étendre les actions d'un agent mono-bras à deux bras

Des chercheurs ont publié le 24 juin 2026 sur arXiv (2606.19897) ExS2D, un framework hiérarchique permettant à un robot bras unique d'exécuter des tâches bimanuelle sans aucune démonstration en configuration deux bras. Le système décompose d'abord des instructions textuelles en sous-tâches structurées, en capturant explicitement les dépendances temporelles entre elles. Un module de grounding traduit ensuite chaque sous-tâche en actions exécutables via une cartographie guidée par l'observation. Enfin, un coordinateur basé sur un grand modèle de langage multimodal (MLLM) orchestre l'allocation des actions entre les deux bras et planifie les trajectoires sans collision. En simulation, ExS2D réduit le nombre moyen d'étapes d'exécution de 54,4 % tout en maintenant un taux de succès comparable au baseline mono-bras. Des expériences sur robot réel portant sur quatre tâches distinctes confirment la fiabilité du système, entraîné uniquement sur quelques échantillons mono-bras en régime few-shot. L'enjeu principal ici est le coût de collecte des données bimanuelles, qui constitue l'un des principaux freins à la manipulation duale en robotique industrielle et service. Les systèmes comme ALOHA ou les plateformes de télé-opération bimanuelle nécessitent des configurations spécialisées et des opérateurs formés, rendant le passage à l'échelle difficile. ExS2D contourne ce goulot d'étranglement en réutilisant des démonstrations mono-bras existantes, potentiellement déjà disponibles dans les parcs robotiques en production. La réduction de 54,4 % des étapes d'exécution représente un gain de débit concret pour des lignes d'assemblage ou de tri, bien que les conditions expérimentales exactes (vitesse, complexité des objets, variabilité de la scène) ne soient pas détaillées dans l'abstract, ce qui invite à nuancer cette métrique avant toute extrapolation industrielle. La manipulation bimanuelle attire des investissements croissants de la part d'acteurs comme Figure AI (Figure 03), Physical Intelligence (pi0) ou Apptronik, tous confrontés au même problème de données. La tendance actuelle est d'utiliser des VLA (Vision-Language-Action models) entraînés sur de vastes corpus de démonstrations humaines, mais la collecte bimanuelle reste coûteuse même pour ces acteurs. ExS2D s'inscrit dans une direction complémentaire, celle du transfer learning structural depuis des données mono-bras, une approche qui pourrait intéresser les intégrateurs travaillant sur des cellules robotiques existantes en mono-bras. Il s'agit pour l'instant d'un travail académique sans déploiement commercial annoncé ; la prochaine étape logique serait une validation sur des tâches industrielles plus complexes et avec une plus grande variabilité d'objets.

RecherchePaper
1 source