
Aller au contenu principal
MOFU : ce mini-robot à fourrure se gonfle et se dégonfle en respirant pour paraître plus vivant
RechercheInteresting Engineering 

MOFU : ce mini-robot à fourrure se gonfle et se dégonfle en respirant pour paraître plus vivant
1 source couvre ce sujet·Source originale ↗·
Résumé IASource uniqueImpact UE
MOFU : ce mini-robot à fourrure se gonfle et se dégonfle en respirant pour paraître plus vivant
▶ Voir sur YouTube

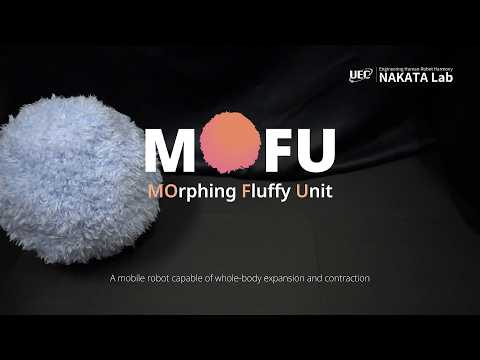
Un robot mobile sphérique baptisé MOFU (MOrphing Fluffy Unit), développé conjointement par des chercheurs de l'Université d'Electro-Communications (UEC) au Japon et par Sony Corporation, fait l'objet d'une étude publiée dans la revue PLOS ONE consacrée à la perception de l'"animacy", c'est-à-dire le degré auquel un objet paraît vivant. MOFU repose sur une structure géométrique de type Jitterbug, où plusieurs segments se déplacent de façon coordonnée pour modifier l'ensemble du volume du robot. Un seul mécanisme linéaire motorisé fait varier sa hauteur d'environ 210 à 280 millimètres lors de l'expansion et de la contraction, tandis qu'un système de traction différentielle à deux roues lui permet d'avancer en ligne droite ou de pivoter. Recouvert d'un pelage doux et doté d'une forme abstraite plutôt que d'une ressemblance animale précise, l'engin utilise des moteurs à entraînement direct pour limiter le bruit mécanique et embarque une batterie qui le rend autonome, sans câble. Pour tester l'effet de ce mouvement volumétrique, les chercheurs ont mené trois expériences vidéo en ligne auprès de 498 participants, qui notaient l'animacy perçue de MOFU sur l'échelle du Godspeed Questionnaire Series (version japonaise, six items, note sur cinq). Résultat : l'expansion-contraction et la rotation augmentent chacune la perception d'animacy par rapport à l'absence de mouvement, sans différence nette entre les deux effets ; utiliser deux robots plutôt qu'un seul ne change rien à ce constat ; et un robot combinant expansion, rotation et déplacement est jugé plus vivant qu'un robot qui se contente de rouler, bien que cette dernière expérience, menée avec un échantillon plus restreint que prévu, nécessite une réplication.

L'intérêt pour l'industrie de la robotique sociale et de l'interaction homme-robot est de proposer un canal d'expressivité alternatif aux visages, écrans ou bras articulés habituellement utilisés pour rendre un robot attachant. Un simple changement de volume corporel, sans traits faciaux ni gestuelle complexe, suffirait à modifier la perception de vivant, ce qui ouvre une piste de conception moins coûteuse et mécaniquement plus simple pour des robots compagnons ou d'accueil. Il s'agit toutefois d'une recherche académique en amont, testée uniquement via des vidéos de vingt secondes, et non d'un produit commercialisé ou déployé.

Le concept s'inspire de phénomènes biologiques comme la respiration ou les parades animales, telles que la poche gulaire gonflable de la frégate ou le déploiement de la roue du paon. Les auteurs annoncent vouloir comparer directement ce mouvement à d'autres formes de gestuelle robotique et faire varier vitesse, amplitude et timing, tout en reconnaissant les limites d'une évaluation purement vidéo qui ne mesure ni la texture, ni le son, ni la présence physique du robot.

À lire aussi

Capteur tactile de force à effet Hall pour la chirurgie mini-invasive assistée par robot
1arXiv cs.RO 

Capteur tactile de force à effet Hall pour la chirurgie mini-invasive assistée par robot

Des chercheurs ont mis au point un capteur de force tactile compact destiné aux outils de chirurgie mini-invasive assistée par robot, décrit dans une prépublication arXiv (2610.10346). Le dispositif comporte trois éléments sensibles (taxels) de taille millimétrique, conçus pour être collés sur la face de préhension d'un instrument chirurgical robotisé. Chaque taxel associe un capteur à effet Hall et un aimant noyés dans une couche de contact en élastomère déformable. Quand l'élastomère se comprime ou cisaille, l'aimant se déplace et le capteur mesure la variation du champ magnétique. La calibration a été réalisée avec un robot parallèle à 6 degrés de liberté (DOF). Chaque taxel détecte les forces normales et de cisaillement avec une erreur quadratique moyenne (RMSE) de 2,133 kPa en moyenne. Le capteur a été validé sur un fantôme de tissu et sur du tissu porcin ex vivo. Il a détecté la rétraction du tissu ainsi que le glissement. Le retour tactile est un manque connu de la chirurgie robotisée. Le chirurgien est séparé mécaniquement des instruments, et la console ne lui transmet pas la sensation de pression. Il peut alors serrer trop fort, ou laisser glisser un tissu fragile pendant une rétraction. Un capteur de cette taille, qui mesure à la fois la force normale et le cisaillement, permettrait de détecter le glissement avant qu'il ne devienne un incident. Il pourrait aussi fournir des données de force aux boucles de commande semi-autonomes et aux politiques d'apprentissage. L'approche Hall est intéressante pour la miniaturisation. Elle évite l'optique et les caméras des capteurs tactiles de type GelSight, plus encombrants, et demande peu de câblage. Il faut toutefois rester prudent. L'erreur de 2,133 kPa n'est pas rapportée à la plage de mesure, et on ne sait pas si elle suffit pour des tissus mous. Les essais ex vivo restent qualitatifs. Ils n'ont pas été faits en conditions cliniques, avec fluides, température, stérilisation et usage répété. Ce travail s'inscrit dans une recherche ancienne de solutions pour rendre le toucher aux systèmes chirurgicaux. Les plateformes commerciales dominantes, dont le da Vinci d'Intuitive Surgical, n'offrent pas de retour de force natif dans leurs pinces. Les pistes explorées sont les jauges de contrainte, les capteurs optiques à fibre, les capteurs capacitifs et les capteurs magnétiques. Chacune se heurte aux mêmes contraintes de taille, de coût, de stérilisation et de robustesse. Ici, les auteurs parlent d'un capteur à petite échelle, sans annoncer de pilote clinique, de partenaire industriel ni de calendrier. Les prochaines étapes probables sont l'intégration sur une pince réelle, des essais sur plus de tissus et en conditions humides, puis une évaluation de la tenue de la calibration dans le temps. Le dispositif reste donc au stade de prototype de laboratoire.

UEPas d\'impact direct sur la France/UE

RecherchePaper
1 source
Des blocs modulaires assemblés par robots pour rendre la construction plus efficace et durable
2Robohub 

Des blocs modulaires assemblés par robots pour rendre la construction plus efficace et durable

Des chercheurs du MIT ont publié dans la revue Automation in Construction une étude de faisabilité portant sur l'assemblage robotisé de structures de bâtiment à partir de "voxels", des blocs modulaires en treillis 3D emboîtables. L'équipe, dirigée par Miana Smith, doctorante au Center for Bits and Atoms (CBA) du MIT, et co-signée par Neil Gershenfeld (directeur du CBA) ainsi que Paul Richard de l'EPFL, a évalué huit géométries de voxels existantes avant de développer trois nouveaux designs basés sur un treillis octet à haute rigidité. Ces voxels s'auto-alignent mécaniquement grâce à des connexions snap-fit, sans nécessiter de connecteurs supplémentaires. Pour les assembler, les chercheurs ont conçu les MILAbots (Modular Inchworm Lattice Assembler robots), des robots arpenteurs qui se déplacent sur la structure en ancrant et dépliant leur corps, à la manière d'une chenille arpenteuse. Le système inclut également une interface logicielle permettant de générer des plans de construction en voxels et de piloter les robots directement sur site. Le résultat le plus notable de l'étude est une réduction potentielle du carbone incorporé (embodied carbon) de 82 % par rapport aux méthodes courantes que sont l'impression béton 3D, le béton préfabriqué modulaire et la charpente acier, tout en restant compétitif en termes de coût et de délai de construction. Ce chiffre mérite toutefois d'être lu avec précaution : il dépend fortement du matériau choisi pour fabriquer les voxels, et l'étude reste à ce stade une analyse de faisabilité. Des questions critiques comme la résistance au feu, la durabilité long terme et le passage à l'échelle réelle n'ont pas encore été traitées. Pour les décideurs industriels et les intégrateurs, l'intérêt réside néanmoins dans la démonstration que la fabrication numérique discrète (assemblage de modules standardisés par robots) peut être transposée du secteur aérospatial au bâtiment, avec un potentiel de décarbonation significatif si les matériaux sont bien choisis. Le CBA du MIT travaille sur les treillis de voxels depuis plusieurs années, avec des applications déjà validées en aéronautique en collaboration avec NASA, Airbus et Boeing. L'idée centrale, résumée par Gershenfeld, est d'appliquer au bâtiment les ratios performance/masse de l'aérospatial. Sur le plan concurrentiel, ce positionnement se distingue de l'impression béton 3D (ICON, Cobod, XtreeE côté européen) et des systèmes de préfabrication modulaire classiques, en misant sur la réversibilité et la reconfigurabilité des structures. Aucun pilote industriel ni timeline de déploiement commercial n'est annoncé à ce stade : il s'agit d'une preuve de concept académique, pas d'un produit commercialisé. Les prochaines étapes logiques seraient des tests de charge à grande échelle et une validation des performances en conditions réelles, notamment face aux contraintes réglementaires de la construction.

UELa co-signature de Paul Richard (EPFL) et la mention de XtreeE comme concurrent européen en impression béton 3D signalent une pertinence indirecte pour l'écosystème européen de la construction robotisée, sans impact opérationnel à ce stade.

RecherchePaper
1 source
Replanification en temps réel d'un robot de service via un simple bouton, pour plus de réussite et une meilleure expérience utilisateur
3arXiv cs.RO 

Replanification en temps réel d'un robot de service via un simple bouton, pour plus de réussite et une meilleure expérience utilisateur

Des chercheurs ont publié le 17 septembre 2026 sur arXiv (arXiv:2609.17541v1) une étude sur un système de retour utilisateur en temps réel pour robots de service, permettant de corriger leur comportement par une simple pression sur un bouton. Le principe : lorsqu'un robot échoue à exécuter correctement une tâche, l'utilisateur signale l'erreur via un bouton unique sur une tablette, ce qui déclenche une replanification immédiate de l'action par le robot. Les auteurs ont mené des expériences comparant les performances avec et sans cette fonction de feedback, en évaluant l'expérience utilisateur via des questionnaires sur une échelle de Likert en cinq points. Les résultats montrent une amélioration de 0,5 point sur la question portant sur le caractère imprévu du comportement du robot, et de 0,9 point sur le sentiment d'anxiété ressenti face à ses actions. L'étude ne précise ni le nombre de participants, ni le type de robot ou de tâches testées, ni de partenaire industriel, ce qui limite la portée de ces chiffres à un cadre expérimental restreint. Cette recherche s'attaque à un problème central pour les intégrateurs de robotique de service : aucun système actuel, qu'il repose sur des modèles VLA ou des pipelines de planification classiques, ne peut anticiper l'ensemble des échecs et exceptions en environnement réel. Plutôt que de miser uniquement sur la robustesse algorithmique, les auteurs démontrent qu'une interaction humaine minimale et peu coûteuse à implémenter, un seul bouton, suffit à améliorer simultanément le taux de succès des tâches et la confiance perçue par l'utilisateur, sans dégrader l'expérience par une sursollicitation. C'est un signal utile pour les décideurs B2B déployant des robots en environnement partagé avec des humains (accueil, logistique légère, service) : l'acceptabilité ne dépend pas seulement de la performance brute du robot, mais de la capacité à reprendre la main facilement en cas d'erreur. Ce travail s'inscrit dans une tendance plus large de la recherche en interaction homme-robot, qui cherche des mécanismes de correction légers face aux limites persistantes de la détection autonome d'échecs, un problème encore non résolu malgré les progrès des modèles de fondation en robotique. L'article ne mentionne pas de suite commerciale, de partenariat industriel ni de calendrier de déploiement : il s'agit d'une contribution académique, à un stade de validation expérimentale, sans acteur du secteur privé identifié pour l'instant.

RecherchePaper
1 source
Un robot inspiré de la grenouille saute par-dessus des obstacles, atterrit et se prépare à sauter de nouveau grâce à un petit moteur
4Interesting Engineering 

Un robot inspiré de la grenouille saute par-dessus des obstacles, atterrit et se prépare à sauter de nouveau grâce à un petit moteur

Des ingénieurs de l'Université de Washington ont présenté DirectHop, un robot sauteur tenant dans la paume de la main, capable de franchir une marche d'escalier standard, de se stabiliser à l'atterrissage puis de sauter à nouveau. Le prototype repose sur un unique petit moteur électrique relié par un fil de pêche à une tour montée sur le châssis : en s'enroulant, le fil hisse le robot dans les airs, tandis que trois pattes articulées se déploient pour maintenir l'alignement entre le moteur et le pied au moment du saut. En ajustant le courant envoyé au moteur, l'équipe règle la hauteur du saut avec une précision au centimètre près. Pour l'atterrissage, souvent chaotique, le robot est équipé d'une cage de protection inspirée de la carapace de la tortue-boîte, qui lui permet de se redresser dans 90% des cas en déplaçant le moteur le long de la tour pour décaler son centre de gravité. Les travaux, menés par Hanquan (John) Wang, doctorant en génie mécanique, et dirigés par Sawyer Fuller, professeur associé à l'UW, restent à un stade de prototype de laboratoire : l'engin est alimenté par câble et ne peut pas encore se diriger vers une destination. Cette démonstration s'inscrit en alternative à la propulsion par ressorts utilisée depuis des années par les robots sauteurs inspirés des puces : ces mécanismes emmagasinent de l'énergie avant de la libérer d'un coup, ce qui rend la distance de saut difficile à contrôler, et deviennent proportionnellement plus complexes à fabriquer et actionner à mesure que les robots rétrécissent. En entraînant directement le saut par un moteur électrique, sans ressort ni loquet, DirectHop répond aux trois obstacles que Sawyer Fuller juge les plus critiques pour ce type de machine : moduler la longueur du saut, se redresser seul, et « recharger » le mécanisme pour enchaîner plusieurs sauts. Pour l'industrie robotique, l'intérêt tient moins à la performance brute qu'au coût visé : Wang estime qu'une version complète pourrait être produite pour environ 10 dollars, ouvrant la voie à des essaims de robots bon marché capables d'inspecter des raffineries de pétrole, de surveiller des exploitations agricoles ou d'explorer d'autres planètes, des contextes où la perte d'une unité individuelle ne compromettrait pas la mission. Le système reste toutefois loin d'un produit déployable : pas d'autonomie énergétique, pas de navigation, pas de capacité directionnelle, ce qui invite à lire les chiffres annoncés comme des résultats de banc d'essai plutôt que des spécifications de terrain. Le saut par ressort domine la robotique miniature depuis les premiers robots-puces, mais bute sur la miniaturisation des loquets et des mécanismes de libération d'énergie. DirectHop s'en affranchit en s'inspirant de la grenouille, dont les muscles des pattes actionnent directement le saut, une analogie revendiquée par Wang pour justifier le choix d'un moteur électrique classique plutôt que d'un stockage élastique. L'équipe de l'UW travaille désormais à doter le robot de cellules solaires et d'une batterie embarquées, d'un moteur vibrant pour le virage, de pieds rétractables permettant d'ajuster l'angle de saut, ainsi que d'une caméra et d'une électronique de navigation. L'objectif affiché est un franchissement d'escalier totalement autonome : le robot devrait pouvoir repérer une marche, calculer le saut nécessaire, se positionner puis répéter l'opération après chaque atterrissage. Aucun calendrier de commercialisation ni partenariat industriel n'a été communiqué à ce stade ; le projet reste une publication de recherche universitaire, sans comparaison directe avec les plateformes humanoïdes ou quadrupèdes qui dominent aujourd'hui la robotique mobile.

RecherchePaper
1 source