
Aller au contenu principal
Traçage du flux d'énergie : un contrôle de la force de préhension par retour tactile pour réduire le glissement
RecherchearXiv cs.RO 

Traçage du flux d'énergie : un contrôle de la force de préhension par retour tactile pour réduire le glissement

1 source couvre ce sujet·Source originale ↗·
Résumé IASource uniqueImpact UE
Traçage du flux d'énergie : un contrôle de la force de préhension par retour tactile pour réduire le glissement
▶ Voir sur YouTube

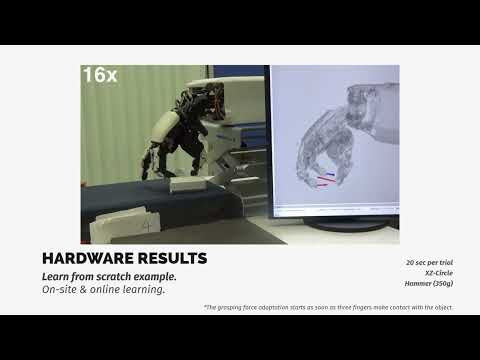
Des chercheurs en robotique proposent une méthode de contrôle tactile de la force de préhension destinée à réduire le glissement d'objets pendant une manipulation dynamique, dans un article intitulé "Tracing Energy Flow: Learning Tactile-based Grasping Force Control to Reduce Slippage in Dynamic Object Interaction", publié sur arXiv (identifiant 2512.21043v2, version révisée d'un dépôt initial). Le système modélise l'objet saisi comme un conteneur d'énergie virtuel : l'écart entre la puissance appliquée par les doigts et l'énergie effectivement retenue par l'objet sert de signal physique pour détecter un début de glissement, sans caméra ni capteur externe. À partir de ce signal, un module d'apprentissage et de planification basé sur un modèle ajuste en temps réel la force de préhension, en s'appuyant uniquement sur les données tactiles des doigts. Les auteurs rapportent un apprentissage complet "from scratch" en quelques minutes, testé à la fois en simulation et sur du matériel réel, avec une réduction du glissement et un allongement de la durée de prise sur des combinaisons variées d'objets et de mouvements. Une vidéo de démonstration accompagne la publication.

Cette approche s'attaque à un problème central pour les mains robotiques et les préhenseurs industriels : la manipulation d'objets de masse ou de surface inconnues, en mouvement, sans pouvoir compter sur une perception visuelle fiable, un cas fréquent en logistique, en tri ou en préhension multi-contacts avec doigts roulants. Contrairement aux approches qui règlent la force de serrage à l'aveugle ou nécessitent une modélisation préalable de l'objet, ce signal d'énergie fournit une base physique interprétable plutôt qu'une simple boîte noire apprise par force brute, et le temps d'apprentissage annoncé (quelques minutes) tranche avec les pipelines d'apprentissage par renforcement habituellement lourds en données. Pour les intégrateurs, l'intérêt est un contrôle de préhension potentiellement transférable à moindre coût de calibration, une piste utile face aux limites bien connues de la seule perception visuelle pour anticiper un glissement.

Le travail s'inscrit dans un courant de recherche plus large sur la manipulation tactile bio-inspirée, qui cherche à reproduire la capacité humaine à ajuster la prise par le seul toucher, sans regard, un axe déjà exploré par des laboratoires travaillant sur les mains robotiques à peau artificielle et capteurs tactiles denses. L'article étant un dépôt arXiv en "replace" (version corrigée), il s'agit d'une contribution académique à ce stade, validée en simulation et sur banc de test matériel, mais sans indication de partenariat industriel, de licence ou de déploiement produit annoncé. Les prochaines étapes attendues porteraient sur l'extension à des mains à plus grand nombre de degrés de liberté et à des objets déformables ou fragiles.

Dans nos dossiers

À lire aussi

MagCilia : un capteur tactile magnétociliaire compact à détection de force 3D pour la perception du contact et le retour de préhension
1arXiv cs.RO 

MagCilia : un capteur tactile magnétociliaire compact à détection de force 3D pour la perception du contact et le retour de préhension

Des chercheurs ont présenté sur arXiv MagCilia, un capteur tactile magnétociliaire compact qui associe une structure flexible de cils magnétiques à un capteur à effet Hall pour mesurer les forces en trois dimensions (normale et tangentielles). Le dispositif a été analysé par éléments finis quasi statiques, afin de comprendre la déformation de la structure et la réponse magnétique sous charges multidirectionnelles. Comme les canaux magnétiques sont couplés, l'équipe propose une méthode de reconstruction appelée CHFR (causal history fusion regression), qui combine la mesure instantanée du champ magnétique et ses variations récentes. En validation croisée à cinq plis, groupée par enregistrement de calibration, l'erreur quadratique moyenne atteint 0,40 N sur Fx, 0,57 N sur Fy et 0,69 N sur Fz, pour des coefficients de détermination de 0,93, 0,90 et 0,92. Les tests robotiques montrent un ajustement de la pince guidé par la force tangentielle et un suivi de charge multiaxe sous perturbations extérieures. Les caractéristiques fréquentielles des forces reconstruites permettent de distinguer six catégories de surfaces avec 99,39 % de précision en validation croisée à trois plis, groupée par session d'acquisition. Une démonstration robotique en ligne a identifié les six surfaces testées. L'intérêt tient à la combinaison de trois fonctions dans une seule unité compacte : mesure de force 3D, retour de préhension et reconnaissance de texture. Pour un intégrateur, la capacité à détecter un glissement naissant via la force tangentielle, sans caméra, est utile dès que l'occlusion visuelle ou les reflets gênent la préhension. Le principe magnétique, avec un seul capteur Hall, laisse aussi espérer une électronique simple et un encombrement réduit par rapport aux capteurs optiques de type GelSight. Les chiffres demandent toutefois de la prudence. Une erreur de 0,4 à 0,7 N est correcte pour de la manipulation générale, mais elle reste élevée pour des objets fragiles ou des assemblages fins. Les 99,39 % portent sur seulement six surfaces, validées par sessions mais en conditions de laboratoire. Rien n'indique non plus la dérive dans le temps, l'hystérésis ni la durabilité des cils après de nombreux cycles de contact. Ce travail s'inscrit dans la course au toucher des mains robotiques, où le manque de perception tactile fiable freine encore le passage des démonstrations de VLA et de manipulation dextre à un déploiement réel. Les capteurs magnétiques (de type uSkin) et optiques (GelSight, DIGIT) occupent déjà ce terrain. MagCilia propose une alternative inspirée des cils biologiques. Il s'agit d'une prépublication v1, sans financement, partenaire industriel, prix ni calendrier de commercialisation annoncé, donc d'un résultat de recherche et non d'un produit. Les prochaines étapes à surveiller sont l'intégration sur des mains multidoigts, des essais sur des objets variés et déformables, la robustesse en cycles longs et une évaluation par des pairs.

UEPas d\'impact direct sur la France/UE

RecherchePaper
1 source
Quel est le meilleur curriculum : façonner le comportement de préhension guidé par un contrôleur pour la manipulation sensible à la force de contact
2arXiv cs.RO 

Quel est le meilleur curriculum : façonner le comportement de préhension guidé par un contrôleur pour la manipulation sensible à la force de contact

La manipulation d'objets fragiles où des forces de contact inférieures au newton peuvent causer des dommages irréversibles pose un problème spécifique pour l'apprentissage de politiques robotiques, selon un article publié sur arXiv (2609.25887v1). Les chercheurs montrent que le goulot d'étranglement ne se situe pas dans la politique elle-même mais en amont, lors de la collecte des démonstrations : le contrôle manuel d'une pince est trop lent et trop grossier pour maintenir la fenêtre de force étroite nécessaire à une prise stable. Leur solution consiste à utiliser un contrôleur réflexe tactile déterministe fonctionnant à 25 Hz comme "professeur" au moment de la collecte de données, produisant des démonstrations façonnées par ce contrôleur pour entraîner ensuite des politiques sans capteur tactile. Sur l'architecture Action Chunking with Transformers (ACT), les politiques entraînées sur ces démonstrations reproduisent le profil de prise du contrôleur et atteignent 95% de prises stables sur une tâche de référence avec une tasse en plastique, un net progrès par rapport aux démonstrations manuelles simplement filtrées visuellement. Le même principe améliore aussi la stabilité en distribution du modèle π0.5 et montre une tendance encourageante sur une variante non vue, une tasse en papier. Ce travail nuance une hypothèse répandue dans la robotique manipulatrice actuelle, celle selon laquelle intégrer le tactile directement comme entrée de politique serait la voie naturelle vers une manipulation fine. Il propose à la place de réserver le tactile au moment de la collecte, comme enseignant qui façonne le comportement démontré, une distinction utile pour les équipes qui conçoivent des pipelines de téléopération et d'annotation pour des tâches sensibles à la force. Mais l'étude révèle aussi une limite nette : sous perturbation externe aléatoire, la politique π0.5 entraînée sur données réflexes échoue tout de même dans 45% des essais lorsqu'elle agit seule, alors qu'un arbitre réflexe activé au déploiement conserve toutes les prises. Autrement dit, le rejet de perturbations reste dépendant d'un contrôleur explicite, ce qui trace une frontière claire pour ce qu'une politique purement visuelle peut espérer accomplir sans capteur tactile embarqué. Le constat de départ, la lenteur et l'imprécision de la téléopération manuelle face à des contraintes de force strictes, s'inscrit dans la littérature existante sur l'apprentissage de politiques visuo-tactiles, où le signal tactile est généralement traité comme une entrée supplémentaire du modèle plutôt que comme un outil de collecte. En testant leur approche sur deux architectures différentes, ACT et π_0.5, les auteurs cherchent à généraliser leur conclusion au-delà d'un seul modèle. L'article ne mentionne ni déploiement industriel ni partenaire commercial ; il s'agit d'un travail de recherche méthodologique dont les suites logiques porteraient sur l'extension à d'autres objets fragiles et sur des stratégies hybrides combinant arbitrage réflexe et politique visuelle au moment de l'exécution.

RecherchePaper
1 source
Modèles du monde visuotactiles compacts pour la préhension : prédiction, alignement de récompense et contraintes de force
3arXiv cs.RO 

Modèles du monde visuotactiles compacts pour la préhension : prédiction, alignement de récompense et contraintes de force

Une étude publiée sur arXiv le 10 septembre 2026 (référence 2609.09597) présente un modèle du monde visuotactile compact testé sur la tâche "Lift" du simulateur physique MuJoCo, sur 160 épisodes. Couplé à une calibration d'incertitude au niveau de la trajectoire et à un apprentissage acteur-critique par imagination, l'ajout d'un retour tactile fait chuter l'erreur de prédiction de force au point final de 1,058 à 0,228 newton, et l'erreur de pic sur intervalle de 2,724 à 0,523 N, moyennes sur trois graines d'entraînement; une variante à persistance tactile descend encore à 0,095 et 0,498 N. Sur 680 exécutions de contrôle réparties sur 40 conditions de test indépendantes, une révision de la fonction de récompense porte le taux de réussite du soulèvement à 10 cm de 20,0% à 93,3%, mais seulement 33,3% des essais respectent un budget de sécurité de 8 N par doigt sans retour de force, contre 70,0% avec retour de force actif. Sur des enregistrements publics de capteurs GelSight, un régresseur de force atteint 0,04234 N d'erreur, avec une couverture de calibration de 87,36% au niveau trajectoire contre seulement 15,80% image par image, pour une cible nominale de 90%. L'intérêt de l'étude tient à sa distinction rigoureuse entre trois progrès que les communiqués industriels ont tendance à confondre: mieux percevoir le contact, mieux réussir la tâche grâce à la récompense, et rester dans une contrainte de force sans risque pour l'objet manipulé. Le résultat central, un taux de succès qui grimpe de 20% à plus de 93% par simple ajustement de récompense mais qui retombe fortement sous contrainte de sécurité, rappelle aux intégrateurs et décideurs évaluant des politiques de préhension que des métriques de réussite affichées ne garantissent ni la sécurité de l'exécution ni un transfert vers un usage réel. C'est un signal utile à l'heure où les architectures vision-langage-action pour la manipulation fine suscitent un fort engouement commercial. Le travail prolonge la lignée des modèles du monde de type Dreamer, appliqués ici au toucher plutôt qu'à la seule vision, dans un secteur où des approches comme Pi-0 ou GR00T N2 misent surtout sur l'apprentissage par démonstrations à grande échelle plutôt que sur l'imagination interne. Il s'appuie sur des capteurs GelSight, déjà largement répandus dans les mains robotiques tactiles commerciales. Les auteurs reconnaissent eux-mêmes une limite centrale: aucun transfert n'a été démontré entre les enregistrements réels et l'exécution en simulateur, ce qui situe cette contribution du côté de la recherche amont plutôt que d'une brique prête à industrialiser, sans calendrier annoncé de validation sur robot physique.

RecherchePaper
1 source
Cadre de contrôle par vision monoculaire pour la préhension
4arXiv cs.RO 

Cadre de contrôle par vision monoculaire pour la préhension

Des chercheurs présentent un système de préhension robotique piloté uniquement par une caméra RGB monoculaire, capable de manipuler aussi bien des objets rigides que déformables avec un seul pipeline de contrôle, sans capteur tactile ni pince spécialisée. Le framework combine détection d'objets en vocabulaire ouvert, segmentation d'image, assignation de points sensible aux contours, suivi de points en temps réel et estimation de profondeur monoculaire pour reconstruire la géométrie et le mouvement des objets à partir de la seule vision. Son élément central est un modèle qui estime la raideur attendue d'un objet à partir de sa description sémantique, fournissant un a priori pour choisir la stratégie de préhension avant tout contact. Pour les objets déformables, l'adaptation de la prise s'appuie sur une mesure de dissimilarité de type Procrustes calculée sur des points-clés suivis, utilisée comme indicateur visuel de déformation. Pour les objets rigides, l'écartement de la pince est réglé par la mise à l'échelle des distances entre points suivis. Le système a été testé sur un bras Franka Emika Research 3, en conditions réelles de prise et dépose, sur de la salade, de la mozzarella fraîche, des croissants, du papier essuie-tout et des bouteilles en plastique rigide. L'intérêt pratique tient à l'unification: la plupart des approches existantes traitent séparément le rigide et le souple, en s'appuyant souvent sur des capteurs tactiles, des modèles spécifiques par objet ou des pinces dédiées. Démontrer une préhension stable sur les deux catégories avec une seule pipeline vision, sans tactile, ouvre une piste économique et généralisable pour la manutention alimentaire et la manipulation domestique, deux domaines où la variabilité des objets rend coûteuse toute solution sur mesure. Le travail s'inscrit dans la lignée des recherches en préhension robotique cherchant à réduire la dépendance au capteur tactile au profit de la vision seule, à l'heure où les modèles vision-langage-action gagnent en popularité pour la manipulation généraliste. Les auteurs positionnent leur approche comme une alternative sensor-efficient à ces pipelines multimodaux plus lourds, la validation restant pour l'instant limitée à un jeu restreint d'objets en laboratoire.

RecherchePaper
1 source