
Aller au contenu principal
Le robot-chien RAIBO2 termine un marathon complet plus vite que la moyenne sur une seule charge de batterie
RechercheInteresting Engineering 

Le robot-chien RAIBO2 termine un marathon complet plus vite que la moyenne sur une seule charge de batterie

1 source couvre ce sujet·Source originale ↗·
Résumé IASource uniqueImpact UE
Le robot-chien RAIBO2 termine un marathon complet plus vite que la moyenne sur une seule charge de batterie
▶ Voir sur YouTube

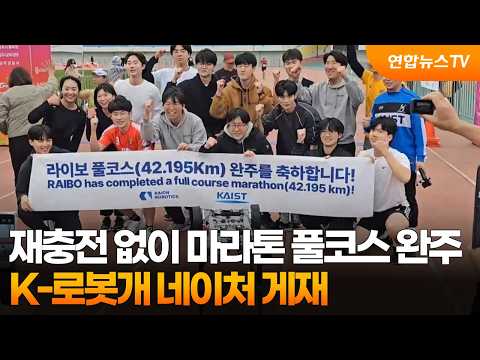
Un robot quadrupède baptisé RAIBO2, développé par une équipe du Korea Advanced Institute of Science and Technology (KAIST) dirigée par le chercheur Choongin Lee, a couru le marathon de Sangju en Corée du Sud sur une seule charge de batterie, terminant la course en 4 heures, 19 minutes et 52 secondes, un temps supérieur à la moyenne des coureurs humains. Le robot a maintenu une vitesse moyenne de 2,64 mètres par seconde (5,9 mph) sur un parcours comportant 286 mètres de dénivelé et des portions de terrain glissant. Il a consommé 1 280 wattheures sur les 2 016 Wh de sa batterie, pour un coût de transport total (mesure standard d'énergie dépensée par unité de poids corporel et de distance) de 0,25, inférieur au repère humain de 0,37. RAIBO2 devient ainsi le premier robot quadrupède recensé à se déplacer plus efficacement qu'un coureur humain moyen. Les chercheurs estiment qu'il aurait pu parcourir 25 kilomètres supplémentaires avant l'épuisement de la batterie, portant son autonomie projetée à environ 64 kilomètres, soit près de trois fois la distance des quadrupèdes existants, jusqu'ici limités à environ 20 kilomètres par charge.

Cette performance touche directement un point de blocage connu du secteur robotique : contrairement aux machines à roues, les robots à pattes dépensent en continu de l'énergie pour maintenir leur propre poids, et chaque pas génère des pertes supplémentaires. Améliorer ce rendement énergétique conditionne l'usage réel de robots à pattes pour la recherche et le sauvetage ou les interventions en montagne, des terrains inaccessibles aux robots à roues. Sarah Bergbreiter, ingénieure mécanicienne à Carnegie Mellon University non impliquée dans l'étude, s'est dite impressionnée par la combinaison d'efficacité, de vitesse et de mobilité du robot. La démonstration reste toutefois à nuancer : RAIBO2 ne dispose d'aucune autonomie de navigation. Il embarquait une caméra mais pas de logiciel de perception, et a été piloté à distance par un opérateur humain tout au long du parcours, une machine que Katie Byl, ingénieure à l'University of California Santa Barbara, a qualifiée de « courant à l'aveugle ».

Les chercheurs expliquent que les deux tiers du budget énergétique d'un robot à pattes se dissipent en chaleur dans les moteurs et l'électronique de commande, le reste se perdant en frottements d'engrenages, glissements et chocs à chaque appui. Pour y remédier, l'équipe a allégé les pattes, conçu des circuits moteurs à plus faible résistance, installé une batterie plus grosse grâce au poids économisé, et développé des moteurs produisant le même couple avec moins de courant. La démarche de marche a été entraînée par apprentissage par renforcement récompensant les appuis souples et pénalisant glissements et surchauffe, avec récupération d'énergie dans les descentes. Prochaine étape annoncée par Lee : ajouter de l'autonomie décisionnelle sans faire exploser la consommation, via des réseaux et capteurs embarqués plus légers, actuellement en développement.

À lire aussi

Un robot-chien termine un marathon de 42 km sur une seule charge de batterie, plus efficace qu'un humain
1Interesting Engineering 

Un robot-chien termine un marathon de 42 km sur une seule charge de batterie, plus efficace qu'un humain

Un robot quadrupède baptisé RAIBO2, développé par des chercheurs du KAIST (Corée du Sud), a bouclé un marathon complet de 42,195 km en 4 heures, 19 minutes et 52 secondes sans changer ni recharger sa batterie, lors du Sangju Dried-Persimmon Marathon 2024. Le robot a maintenu une vitesse moyenne d'environ 2,64 m/s (5,9 mph, soit environ 9,5 km/h) sur l'ensemble du parcours. Les résultats ont été publiés dans la revue Nature le 23 septembre 2026. Cette performance fait suite à un échec initial : en septembre 2024, une version antérieure du robot était tombée en panne de batterie autour du 37e kilomètre, l'équipe expliquant que la machine avait consommé plus d'énergie que prévu en changeant constamment d'allure pour s'adapter aux autres coureurs. L'efficacité énergétique du robot est mesurée par le coût de transport (cost of transport, COT), un indicateur rapportant l'énergie dépensée au poids déplacé et à la distance parcourue. RAIBO2 affiche un COT de 0,25, contre 0,37 pour la référence humaine citée dans l'étude, ce qui ne signifie pas que le robot est plus efficace qu'un humain sous tous les angles, mais qu'il consomme relativement moins d'énergie selon ce critère précis. Cette avancée s'attaque à l'un des principaux obstacles des robots à pattes : l'autonomie. Contrairement aux plateformes à roues, les quadrupèdes doivent dépenser en permanence de l'énergie pour soutenir leur poids et subissent des pertes liées aux impacts, aux mouvements articulaires et au contact pied-sol. Selon l'étude Nature, les quadrupèdes précédents plafonnaient généralement autour de 20 km d'autonomie par charge ; RAIBO2 la triple. Pour les intégrateurs et décideurs industriels, cela ouvre des perspectives concrètes pour des applications où le retour à une station de recharge est difficile voire impossible : recherche et sauvetage, inspection industrielle, reconnaissance en extérieur sur terrains accidentés, escaliers ou zones sinistrées. L'approche démontre surtout qu'une meilleure autonomie ne passe pas nécessairement par une batterie plus grosse, mais par une réduction combinée des pertes mécaniques, électriques et locomotrices. Plutôt que d'augmenter la capacité de la batterie, l'équipe du KAIST a redessiné l'ensemble du système après l'échec de 2024 : pattes allégées, électronique de pilotage moteur repensée pour réduire les pertes électriques, et surtout une politique de locomotion entraînée par apprentissage par renforcement en simulation, conçue pour minimiser les mouvements articulaires inutiles et les pertes liées aux collisions pied-sol. La conception mécanique et le contrôle logiciel ont été optimisés conjointement plutôt que séparément. L'étude ne détaille pas de calendrier de déploiement commercial ni de pilotes industriels annoncés ; il s'agit à ce stade d'une démonstration de recherche publiée, dont l'enjeu principal reste de prouver qu'un gain d'autonomie systémique est possible sur une plateforme à pattes, un défi que la plupart des quadrupèdes commerciaux actuels n'ont pas encore résolu.

RecherchePaper
1 source
Argus, un robot au nom mythique entre le Terminator et la boule de végétation
2Hackaday Robots Hacks 

Argus, un robot au nom mythique entre le Terminator et la boule de végétation

L'université Duke a présenté Argus, un robot à vingt membres à symétrie radiale conçu pour se déplacer sans roues ni pattes articulées au sens classique. Le principe repose sur ce que les chercheurs appellent la "symétrie dynamique" : chaque membre peut s'étendre ou se rétracter indépendamment pour générer des forces dans n'importe quelle direction, propulsant la structure sphérique de manière erratique mais efficace. Le résultat visible dans la vidéo de démonstration ressemble à un ballon de plage projeté par le vent, avec une fluidité surprenante dans les transitions de direction. Le projet est financé par la DARPA, et un simulateur open-source permettant de tester des variantes à un nombre différent de membres est disponible sur GitHub. La plateforme fonctionne avec un minimum de douze effecteurs actifs, ce qui signifie que le prototype à vingt membres intègre une redondance significative. Ce niveau de redondance est précisément ce qui justifie l'intérêt de la DARPA : un robot qui continue de se déplacer après avoir perdu plusieurs membres représente un avantage tactique ou logistique réel dans des environnements dégradés. Sur le plan technique, Argus appartient à une famille de robots omnidirectionnels à effecteurs multiples distincte des architectures humanoïdes ou quadrupèdes dominantes. Là où un robot bipède ou à quatre pattes concentre sa locomotion sur quelques points d'appui critiques, Argus distribue les contraintes mécaniques sur l'ensemble de sa structure, lui permettant des mouvements de type parkour difficiles à reproduire pour un humanoïde. La démonstration reste cependant une preuve de concept en environnement contrôlé, et les performances réelles sur terrain irrégulier non balisé ne sont pas documentées dans les matériaux publiés. Argus s'inscrit dans une tendance plus large de recherche en locomotion non conventionnelle, portée notamment par des projets DARPA comme le programme Legged Squad Support System. Le nom renvoie à Argos Panoptès, le géant aux cent yeux de la mythologie grecque, cohérent avec le fait que chaque membre embarque ses propres capteurs. Ses concurrents directs ne sont pas les robots humanoïdes de Figure ou Boston Dynamics, mais plutôt les robots sphériques roulants et les plateformes AMR à géométrie variable explorées dans la recherche académique. La disponibilité en open source ouvre la voie à des contributions extérieures pour explorer des variantes d'architecture et d'algorithmes de contrôle, sans que des jalons de commercialisation ou de déploiement n'aient été annoncés à ce stade.

RecherchePaper
1 source
La Chine dévoile BioflexBot, un bras robotique 3,5 fois plus extensible qu'une main humaine pour les espaces confinés
3Interesting Engineering 

La Chine dévoile BioflexBot, un bras robotique 3,5 fois plus extensible qu'une main humaine pour les espaces confinés

Des chercheurs chinois ont présenté BioflexBot, une main robotique capable d'enfiler une aiguille d'acupuncture, de manipuler une pipette de laboratoire et de dévisser un bouchon de bouteille en tournant près de quatre fois plus loin qu'une main humaine, sans reproduire l'anatomie complexe de la main biologique. Développé par une équipe dirigée par Yingtian Li, aujourd'hui à la Chinese University of Hong Kong à Shenzhen, le prototype repose sur un ressort en spirale enfermé dans une coque de contrainte et actionné par de l'air comprimé, avec seulement deux entrées pneumatiques pour produire pincement, rotation, crochetage et préhension. Lors des essais, la main a manipulé une aiguille d'acupuncture, transféré du liquide à la pipette, ouvert un bouchon de bouteille avec une amplitude de rotation quasi quadruplée par rapport à une main humaine, et saisi des objets jusqu'à 13 fois plus grands que ceux gérés par des systèmes robotiques comparables. Sa course d'extension et de contraction atteint 3,5 fois celle d'une main humaine. Trois démonstrations ont validé son usage pratique : inspection de pales d'aéroréacteur, intégration sur une plateforme humanoïde pour des tâches du quotidien, et manipulation d'équipements délicats lors d'une expérience de chimie. L'étude a été publiée dans la revue Advanced Science. Cette approche, qui recrée les mouvements essentiels de la main plutôt que sa forme, tranche avec la tendance dominante en robotique dextre consistant à répliquer doigts, articulations, tendons et muscles biologiques, une complexité mécanique qui alourdit les coûts et complique le contrôle. En réduisant l'actionnement à deux entrées pneumatiques, BioflexBot promet une intégration plus simple et moins coûteuse sur des plateformes existantes, un argument qui parle directement aux intégrateurs et décideurs industriels cherchant à équiper des robots humanoïdes ou des bras manipulateurs sans multiplier moteurs et boucles de contrôle. Sa capacité à saisir des objets de tailles très variées et à opérer dans des espaces confinés grâce à son allongement accru ouvre des cas d'usage concrets en maintenance aéronautique, en laboratoire et en environnements dangereux, là où les pinces industrielles classiques échouent. Le dispositif reste toutefois un prototype de laboratoire : les démonstrations, bien que variées, restent contrôlées, et l'écart avec un déploiement industriel autonome n'est pas comblé. Le projet illustre une piste alternative face à des décennies de recherche en préhension robotique centrées sur l'imitation biomécanique de la main humaine, une voie jugée coûteuse et difficile à faire passer à l'échelle. En misant sur ce que les auteurs appellent l'intelligence structurelle et physique du matériau lui-même plutôt que sur la multiplication des actionneurs, l'équipe s'inscrit dans un mouvement plus large vers des organes de préhension simplifiés, low-cost, pensés pour équiper la vague de robots humanoïdes en développement en Chine. La prochaine étape annoncée par les chercheurs consiste à transformer ce mécanisme passif en une plateforme entièrement automatisée, capable de percevoir son environnement, de sélectionner elle-même les mouvements adaptés et d'exécuter des tâches complexes sans supervision humaine continue, une condition nécessaire avant tout déploiement réel hors du laboratoire.

RecherchePaper
1 source
VISOR : un oracle de test basé sur un modèle vision-langage pour tester les robots
4arXiv cs.RO 

VISOR : un oracle de test basé sur un modèle vision-langage pour tester les robots

Une équipe de chercheurs a présenté VISOR, un oracle de test automatisé pour la robotique basé sur des modèles vision-langage (VLM). Publiée sur arXiv (2605.10408), la méthode vise à résoudre ce que le domaine nomme le "problème de l'oracle de test" : déterminer automatiquement si un robot a accompli une tâche de manière correcte et avec une qualité suffisante. Jusqu'ici, deux approches coexistaient : les oracles symboliques, limités à des jugements binaires pass/fail et spécifiques à chaque tâche, et l'évaluation humaine manuelle, coûteuse, subjective et sujette aux erreurs. VISOR s'appuie sur GPT (OpenAI) et Gemini (Google) pour évaluer à la fois la correction et la qualité d'exécution, et pour quantifier son propre niveau d'incertitude lors des assessments. Le système a été validé sur plus de 1 000 vidéos couvrant quatre tâches robotiques distinctes. Les résultats montrent des profils contrastés : Gemini obtient un meilleur rappel (recall), identifiant davantage de vraies défaillances, tandis que GPT affiche une meilleure précision avec moins de faux positifs. Ces résultats nuancent l'idée d'un VLM universellement fiable comme juge de comportements robotiques. Plus problématique : les deux modèles présentent une faible corrélation entre leur score d'incertitude auto-déclaré et la correction réelle de leurs jugements. L'incertitude ne peut donc pas servir d'indicateur fiable pour filtrer les erreurs d'évaluation, ce qui est une limite directe pour tout déploiement en pipeline de test continu, où un tel signal de fiabilité serait précieux. Le "problème de l'oracle de test" est une problématique classique du génie logiciel, qui prend une dimension particulière en robotique physique : les comportements y sont continus, bruités et difficiles à formaliser symboliquement. L'approche VLM-as-judge, popularisée dans l'évaluation des LLMs textuels via des benchmarks comme MT-Bench ou AlpacaEval, est ici transposée à des sorties vidéo de robots, ce qui constitue une extension non triviale. Des travaux concurrents explorent des métriques spécifiques aux tâches ou des simulateurs avec vérification formelle, mais VISOR mise sur la généralité au détriment d'une calibration encore insuffisante. La prochaine étape identifiée par les auteurs est précisément d'améliorer cette corrélation incertitude-correction, condition nécessaire avant toute intégration dans un pipeline CI/CD robotique.

RecherchePaper
1 source