
Aller au contenu principal
La nouvelle main du robot Atlas pourrait surpasser les conceptions de type humain
HumanoïdesIEEE Spectrum Robotics 

La nouvelle main du robot Atlas pourrait surpasser les conceptions de type humain
1 source couvre ce sujet·Source originale ↗·
Résumé IASource uniqueImpact UE
La nouvelle main du robot Atlas pourrait surpasser les conceptions de type humain
▶ Voir sur YouTube

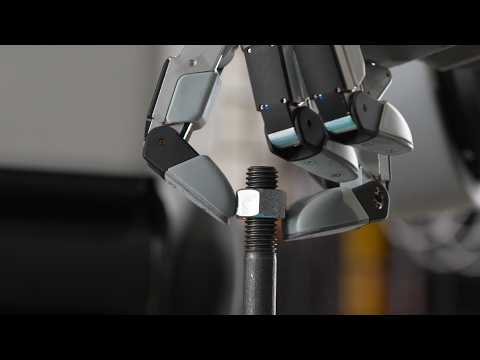
Boston Dynamics a présenté une nouvelle main pour son humanoïde Atlas, conçue pour la production en série plutôt que pour la recherche. La génération précédente, à trois doigts, savait réaliser des mouvements surhumains mais n'avait jamais été pensée pour des volumes de plusieurs dizaines ou centaines de milliers d'unités. La nouvelle main passe de 7 à 13 degrés de liberté (DOF), ajoute un quatrième doigt et permet l'écartement des doigts (splay), nécessaire pour saisir la poignée d'un outil à gâchette, comme une perceuse ou une torche de soudage. Le petit doigt a été supprimé, décision prise, selon Alberto Rodriguez, directeur du Robot Behavior, après une journée passée par son équipe avec l'auriculaire scotché à l'annulaire. Avec seulement 13 DOF, la main utilise moins d'actionneurs, plus gros et plus puissants, intégrés directement dans les articulations en entraînement direct. Le cahier des charges annoncé par l'entreprise comprend l'usage d'outils, la robustesse, une simulation fidèle, une fabrication de masse et une réparation à faible coût, avec une forme assez proche de la main humaine pour entraîner le robot à partir de démonstrations humaines. Aucun prix ni cadence de production n'a été communiqué.

L'enjeu est un changement de philosophie dans la course à la main humanoïde. Beaucoup de concurrents misent sur des mains très anthropomorphes, capables de manipulations fines spectaculaires, mais fragiles ou chères, au point de rester surtout des outils de recherche et de démonstration. Boston Dynamics fait le pari inverse : sacrifier la ressemblance cosmétique pour gagner en fiabilité, en manufacturabilité et en coût. « Une main est un compromis de conception impitoyable », résume Rodriguez, pour qui beaucoup de designs actuels sacrifient justement fiabilité et fabricabilité. L'écartement des doigts dépasse même les capacités humaines, et l'entreprise compte sur l'apprentissage par renforcement pour découvrir et exploiter ces mouvements supplémentaires. Pour un intégrateur ou un COO industriel, le critère pertinent devient la tenue en service et le coût de maintenance, plus que l'élégance des vidéos. Reste que l'entreprise affirme la polyvalence de la main « pour l'horizon prévisible » sans publier de données d'endurance, de taux de panne ou de charge utile : il s'agit à ce stade d'une annonce de conception, pas d'un déploiement mesuré.

Cette annonce s'inscrit dans la transition d'Atlas, passé de plateforme de recherche à produit industriel, où des questions longtemps ignorables, comme la durabilité ou le coût de réparation, deviennent centrales. Elle place Boston Dynamics face à des concurrents qui exhibent des mains quasi humaines, tout en défendant une voie plus pragmatique, proche de celle de la préhension industrielle. La compatibilité avec les démonstrations humaines et la simulation propre vise à alimenter l'entraînement des politiques de manipulation, un point clé pour les modèles VLA actuels. La suite dépendra de la validation sur site, des volumes réels et du coût unitaire, éléments à surveiller avant de juger si ce compromis tient ses promesses hors du laboratoire.

Impact France/UE

Pas d\'impact direct sur la France/UE

Dans nos dossiers

À lire aussi

« NEO, le robot humanoïde, reçoit de nouvelles mains à 25 degrés de liberté pour construire des LEGO et attraper des balles »
1Interesting Engineering 

« NEO, le robot humanoïde, reçoit de nouvelles mains à 25 degrés de liberté pour construire des LEGO et attraper des balles »

La société norvégienne 1X Technologies a dévoilé une nouvelle génération de mains pour son robot humanoïde NEO, dotées de 25 degrés de liberté (DOF) et d'un système d'entraînement par tendons. Le design comprend 22 articulations actionnées réparties entre doigts et paume, plus trois au poignet, l'ensemble étant entièrement contrôlé en force et rétro-entraînable grâce à des rapports de réduction faibles, entre 5:1 et 15:1, contre des ratios bien plus élevés habituellement utilisés en robotique. Le pouce peut développer un couple de crête de 3,5 Nm, les articulations des doigts jusqu'à 2,6 Nm, avec une force de flexion au bout des doigts atteignant 45 newtons ; le poignet délivre 17,75 Nm de couple. La précision de positionnement est annoncée à ±0,2 mm. Les mains sont étanches IP68, fabriquées en matériaux alimentaires et peuvent être lavées sous l'eau courante ; 1X affirme avoir testé les composants sur plusieurs millions de cycles, et les poignets au-delà de deux millions de cycles sous charge. Des démonstrations vidéo montrent NEO assemblant des LEGO, manipulant vis et pièces de monnaie, utilisant un tournevis, versant du thé, attrapant une balle molle ou branchant un connecteur USB-C. La production de ces nouvelles mains a démarré sur une ligne dédiée à l'usine californienne où 1X a récemment entamé la production en série de NEO. L'enjeu dépasse la simple démonstration technique : en rendant chaque articulation capable de mesurer les forces de contact sans dépendre uniquement de capteurs externes, et en combinant cela à des capteurs tactiles répartis sur les doigts, 1X cherche à déplacer le goulot d'étranglement de la manipulation robotique du matériel vers les données d'entraînement et l'IA. C'est une affirmation structurante pour tout le secteur des humanoïdes, qui peine encore à distinguer les démonstrations soignées des capacités réellement déployables en conditions réelles. Si les chiffres de couple et de précision sont vérifiables sur le papier, les vidéos de démonstration restent, comme souvent dans l'industrie, des séquences sélectionnées, sans garantie de taux de réussite en conditions non contrôlées. Reste que la fiabilité annoncée, testée sur plusieurs millions de cycles, et l'entrée en production de masse constituent des signaux plus concrets que la seule communication marketing. 1X, anciennement Halodi Robotics, positionne NEO comme un robot destiné aux tâches domestiques, un segment que peu d'acteurs humanoïdes ciblent frontalement, la plupart des concurrents comme Figure (Figure 03), Tesla (Optimus) ou Agility Robotics visant d'abord l'industrie et la logistique. Cette annonce s'inscrit dans une escalade générale de la course à la dextérité manuelle, où chaque acteur cherche à prouver que ses robots franchissent le seuil de la manipulation fine utile. La suite dépendra des volumes réels de déploiement en foyers et de la capacité de 1X à alimenter ces mains avec des modèles d'IA suffisamment robustes pour exploiter ce nouveau potentiel matériel.

HumanoïdesActu
1 source
Sommet en robotique : un panel fait le point sur la conception des robots humanoïdes
2Robotics Business Review 

Sommet en robotique : un panel fait le point sur la conception des robots humanoïdes

Lors du Robotics Summit & Expo 2026, tenu à Boston au Thomas B. Menino Convention & Exhibition Center devant quelque 3 900 participants, un panel de haut niveau a fait le point sur l'état réel du développement des robots humanoïdes. Alberto Rodriguez, directeur du comportement robot pour Atlas chez Boston Dynamics, y a révélé que l'entreprise a engagé le déploiement de l'ordre de 25 000 humanoïdes Atlas dans des usines, avec un objectif de capacité de production portée à 30 000 unités par an d'ici 2028. Boston Dynamics a conduit une première démonstration en conditions réelles en usine en 2025, architecture entièrement pilotée par les données, puis a présenté Atlas au CES de janvier 2026 pendant une semaine complète. Pour 2026, la société prévoit un retour en usine pour une démonstration plus complète, de bout en bout, connectant le robot au système d'information de l'usine et gérant les exceptions opérationnelles. Du côté d'Agility, dont la marque commerciale s'est récemment stabilisée sous le nom Agility (ex-Agility Robotics), les déploiements du robot Digit avancent avec Amazon, GXO, Schaeffler, Toyota et Mercado Libre, marquant une sortie effective de la phase pilote. Ce que ce panel signale clairement pour les intégrateurs et décideurs industriels, c'est que le vrai verrou n'est plus mécanique ni même algorithmique, mais stratégique. Rodriguez a posé le problème avec précision : sauf pour de rares applications à très grand volume et très stable, presque tous les postes de travail sont des cas uniques. Le défi du passage à l'échelle repose sur trois axes simultanés, hardware, modèles de comportement, et stratégie d'intégration, et l'échec sur l'un suffit à rendre le déploiement économiquement non viable. La décision de Boston Dynamics de commencer par la logistique en manufacturing, un environnement qui exige de la généralité sans imposer encore les contraintes de timing et de sécurité de la ligne d'assemblage, illustre une approche pragmatique et graduée. Ces chiffres de déploiement engagés, 25 000 unités, sont une donnée de marché rare dans un secteur habitué aux annonces sans livraisons. Boston Dynamics, filiale de Hyundai depuis 2021, a traversé une longue période de recherche pure avant de commercialiser Atlas dans sa version électrique présentée en 2024, succédant aux plateformes hydrauliques historiques. Le marché des humanoïdes reste en pleine effervescence : Figure AI avec Figure 03, Tesla avec Optimus Gen 3 sur sa propre ligne de production, Physical Intelligence avec Pi-0, NVIDIA avec GR00T N2, et des acteurs émergents comme 1X Technologies ou Apptronik positionnent tous leurs solutions sur des créneaux différents, de l'assemblage léger à la manutention lourde. Côté Europe, Enchanted Tools (France) et Wandercraft restent focalisés sur des niches spécifiques, assistance et rééducation, sans viser encore le marché industriel général. Les prochaines étapes à surveiller : la publication par ASTM International (représenté dans le panel par Aaron Prather) de standards de sécurité pour la cohabitation humains-humanoïdes, et les résultats concrets des déploiements Agility/Amazon, dont les métriques opérationnelles restent pour l'instant non publiques.

UELes entreprises françaises (Enchanted Tools, Wandercraft) restent cantonnées aux niches assistance/rééducation sans feuille de route vers l'industriel général, creusant un écart stratégique avec les déploiements à grande échelle désormais en cours en Amérique du Nord.

HumanoïdesActu
1 source
Boston Dynamics dévoile de nouveaux détails sur la main redessinée de son robot humanoïde
3Robotics Business Review 

Boston Dynamics dévoile de nouveaux détails sur la main redessinée de son robot humanoïde

Boston Dynamics a dévoilé la semaine dernière la nouvelle main de son humanoïde Atlas : quatre doigts, 13 degrés de liberté (DoF), actionnement direct. Le pouce et trois doigts remplacent l'ancienne configuration, l'auriculaire a disparu et la taille de la pince a été réduite. La main est composée de 13 actionneurs identiques, entièrement encapsulés, sans câbles fragiles traversant les articulations. L'entreprise affirme l'avoir conçue pour la fabrication en grande série et pour une simulation haute fidélité, afin de permettre l'apprentissage par renforcement (RL) en simulation puis transféré au réel (sim-to-real). Malgré ce changement de format, elle reste capable de manipuler des charges de plus de 45 kg (100 lb). Alberto Rodriguez, directeur du comportement robotique d'Atlas, a détaillé ces choix à The Robot Report. Les mains précédentes étaient déjà assez puissantes pour soulever plus de 100 lb. Il n'était donc pas nécessaire d'augmenter la force, et l'équipe envisage même de la réduire légèrement pour améliorer la transparence de l'actionnement, c'est-à-dire la fidélité avec laquelle le couple commandé se retrouve au contact. Ces informations portent moins sur une prouesse que sur un arbitrage d'ingénierie assumé, et c'est ce qui les rend utiles. La main reste le composant le plus difficile des humanoïdes : elle concentre les compromis entre dextérité, force, robustesse, coût, réparabilité et détection. Boston Dynamics fait ici un choix net : abandonner un doigt, ne pas surdimensionner la force et privilégier la fiabilité et la modularité. Pour un intégrateur ou un COO industriel, le signal est que la disponibilité du robot et sa capacité à produire des données plus vite comptent davantage que le nombre d'articulations. Le choix d'une conception compatible avec la simulation fidèle est aussi un indice sur la méthode : les mains sont pensées pour entraîner des politiques par RL sim-to-real plutôt que pour être uniquement pilotées à la main. Rodriguez écarte par ailleurs l'achat d'effecteurs du commerce : la main est jugée trop centrale à la proposition de valeur pour ne pas être développée en interne. Les performances en tâches complexes ne sont toutefois pas chiffrées dans les éléments disponibles : aucun temps de cycle, taux de réussite ni durée de vie n'est publié, et le passage de la « fiabilité » annoncée à des milliers d'heures en poste reste à démontrer. Ce projet s'inscrit dans la feuille de route produit d'Atlas, que Rodriguez présente comme un facilitateur de décisions difficiles sur le niveau de complexité à embarquer. Les enseignements viennent des essais avec les mains précédentes, qui ont montré des difficultés sur certaines tâches complexes, et de la conception du corps d'Atlas, où simplicité, modularité et maturité des actionneurs accélèrent les itérations. La validation suit une démarche classique : prototypes confiés tôt aux équipes systèmes, contrôle et comportement, puis tests rigoureux de vérification et de validation avant tout déploiement, une étape lente mais censée éviter de découvrir les défauts sur le terrain. Face à des concurrents comme Tesla (Optimus), Figure ou Agility, qui visent aussi des mains très articulées, Boston Dynamics adopte une approche plus sobre en nombre de doigts. Aucune date de commercialisation ni de pilote spécifique à cette main n'est annoncée dans l'extrait disponible : il s'agit pour l'instant d'une présentation de conception, et non d'un produit livré ou déployé.

HumanoïdesActu
1 source
Robot : la nouvelle main robotique de Foundation attrape une balle de baseball en plein vol avec une précision quasi humaine
4Interesting Engineering 

Robot : la nouvelle main robotique de Foundation attrape une balle de baseball en plein vol avec une précision quasi humaine

Foundation Robotics vient de dévoiler une vidéo démontrant la capacité de sa nouvelle main robotique à attraper une balle de baseball en plein vol avec une précision quasi humaine. Basée à San Francisco, l'entreprise a conçu cette main selon une architecture à tendons dont les moteurs sont déportés dans l'avant-bras plutôt que logés dans les doigts, ce qui allège considérablement la structure tout en conservant la force nécessaire aux mouvements rapides. Des tendons de flexion ferment les doigts et des tendons d'extension les rouvrent, reproduisant la coordination des tendons d'une main humaine. Un mécanisme additionnel permet de légers mouvements latéraux des doigts, leur donnant la capacité de former une prise en coupe pour envelopper des objets sphériques comme une balle, ou d'adopter une pince plus fine pour de petits objets. Le système estime la position de chaque doigt en croisant les données de rotation des moteurs avec un modèle géométrique des tendons, sans dépendre uniquement de capteurs physiques ; des capteurs à magnétorésistance tunnel (TMR) viennent ensuite affiner ces estimations avec une précision inférieure au degré, en servant de redondance plutôt que de source principale. Cette main est destinée aux robots humanoïdes Phantom de Foundation, conçus pour l'industrie. Cette démonstration, même si le lancer était planifié à l'avance, illustre un enjeu central de la robotique humanoïde actuelle : la capacité à manipuler des objets irréguliers avec rapidité et fiabilité, sans recourir à des pinces spécialisées. Contrairement aux mains de type gripper de générations précédentes chez Foundation, ce prototype introduit des doigts actionnés indépendamment, des articulations d'inspiration anatomique et une estimation d'état avancée. Pour les intégrateurs industriels, l'intérêt réside moins dans l'exploit spectaculaire que dans la fiabilité promise en environnement contraint : la redondance capteur/logiciel vise justement les cas où des capteurs tombent en panne ou s'endommagent, un point critique en usine. Cela dit, comme pour beaucoup de démonstrations du secteur, le geste reste chorégraphié et il convient de distinguer cette vitrine technologique d'un déploiement en conditions réelles de production. Foundation Robotics s'inscrit dans la course grandissante aux mains robotiques dextres, aux côtés d'acteurs comme Figure, Tesla (Optimus) ou des laboratoires travaillant sur des modèles VLA tels que Pi-0 ou GR00T N2, où la manipulation fine reste l'un des goulots d'étranglement majeurs face à la locomotion. L'entreprise mise sur cette architecture à tendons et moteurs déportés pour équiper ses robots Phantom destinés aux environnements industriels, où la variété des outils et composants à manipuler exige une polyvalence que les grippers classiques ne permettent pas. Les prochaines étapes attendues concernent le passage de cette démonstration contrôlée à des déploiements pilotes en conditions réelles, un test que la plupart des acteurs du secteur humanoïde doivent encore franchir pour valider leurs promesses de dextérité à l'échelle industrielle.

HumanoïdesOpinion
1 source