
Aller au contenu principal
Vidéo : une main robotique réalise des tours de magie avec précision grâce à ses 20 articulations indépendantes
Chine/AsieInteresting Engineering 

Vidéo : une main robotique réalise des tours de magie avec précision grâce à ses 20 articulations indépendantes

1 source couvre ce sujet·Source originale ↗·
Résumé IASource uniqueImpact UE
Vidéo : une main robotique réalise des tours de magie avec précision grâce à ses 20 articulations indépendantes
▶ Voir sur YouTube

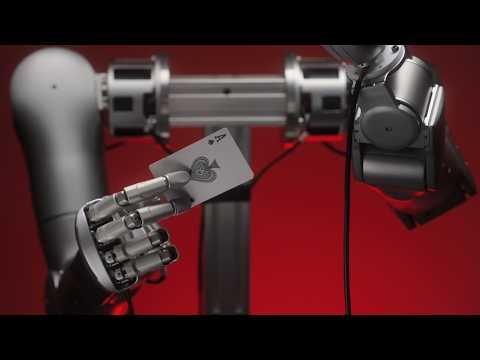
La startup chinoise LinkerBot, fondée en 2023, a mis en scène la dextérité de sa nouvelle main robotique LinkerHand O30 à travers trois tours de magie : un changement de carte, l'extraction d'une petite voiture jouet d'une carte et la disparition d'une pièce de monnaie. La main manipule des cartes très fines et une pièce en coordonnant ses doigts, chacun piloté indépendamment. L'O30 repose sur une architecture à entraînement direct avec 20 degrés de liberté actifs, associant moteurs brushless et transmission de précision à vis sans fin. Elle pèse 730 g, accepte une alimentation de 24 à 48 V DC et communique en CAN et CAN FD, avec des commandes jusqu'à 500 fois par seconde. Selon le constructeur, la répétabilité atteint ±0,20 mm, l'ouverture ou la fermeture complète prend environ 0,8 s, la charge maximale annoncée est de 30 kg, la force de bout de doigt du pouce de 24 N, le pincement latéral à quatre doigts de 30 N et la prise à cinq doigts de 70 N. La consommation maximale est de 150 W, pour un courant statique pouvant descendre à 0,4 A sous 24 V.

Pour l'industrie, l'intérêt réside moins dans la démonstration que dans la fiche technique. Les mains à 20 DOF actifs restent rares, et celles qui existent sont souvent fragiles, chères ou difficiles à intégrer. Un poids contenu, des interfaces CAN standard et une fréquence de commande de 500 Hz visent précisément les équipes qui entraînent des modèles de manipulation dextre (VLA, apprentissage par imitation) et ont besoin d'un effecteur terminal fiable. Il faut toutefois relativiser. Des tours de magie en vidéo sont une démonstration soigneusement choisie, sans taux de réussite, sans durée d'essai ni conditions de répétition. Les chiffres de force et de charge sont des valeurs constructeur, non vérifiées de façon indépendante, et rien n'indique une durabilité sur des milliers de cycles. LinkerBot cite l'électronique, l'automobile et l'aérospatiale comme usages, mais aucun client, aucun volume ni aucun prix n'est communiqué : on reste au stade du produit annoncé, sans déploiement industriel documenté.

LinkerBot occupe un segment très disputé, celui des mains dextres pour humanoïdes, où des acteurs chinois comme Inspire Robots ou Sharpa multiplient les gammes, face aux mains intégrées de Tesla pour Optimus, de Figure ou de Shadow Robot au Royaume-Uni. La société propose déjà plusieurs mains aux nombres de degrés de liberté différents, ce qui lui permet de segmenter selon les budgets et les usages. Le positionnement de l'O30 est celui d'une plateforme à la fois de recherche et d'effecteur industriel. La suite dépendra de la disponibilité commerciale, du tarif et de la publication de résultats sur des tâches d'assemblage réelles. Les acteurs européens, dont Wandercraft côté robotique de mobilité, devront aussi se mesurer à cette offre chinoise, dont la dynamique de prix pourrait peser sur le marché des effecteurs dextres.

Dans nos dossiers

À lire aussi

Vidéo : une main robotique chinoise maîtrise la broderie de soie délicate grâce à un contrôle précis des doigts
1Interesting Engineering 

Vidéo : une main robotique chinoise maîtrise la broderie de soie délicate grâce à un contrôle précis des doigts

AGILINK, spin-off de l'entreprise chinoise AgiBot, a publié une vidéo où sa main dexterous OmniHand 3 Ultra réalise des gestes de broderie Suzhou sur fil de soie. La démonstration enchaîne la séparation d'un fil en 16 brins plus fins, l'enfilage d'une aiguille, la tension du tissu sur un tambour, la torsion du fil et les premiers points. La maître brodeuse Fu Xianghong a guidé l'apprentissage. Un doigt isole les brins pendant que les autres maintiennent la tension, et les bouts de doigts restent en contact avec la soie tout en laissant le fil tourner. Sur la tâche finale, le fil retombe à une position différente à chaque essai, ce qui oblige le robot à s'adapter plutôt qu'à rejouer une séquence fixe. L'entraînement combine données de téléopération et apprentissage par renforcement. La main, de la taille d'une main humaine, pèse 630 g, utilise une transmission directe (moteurs couplés aux articulations, sans tendons) et offre 21 degrés de liberté actifs. AGILINK annonce 3 kg en maintien, 8 kg en levage, une ouverture-fermeture en environ 0,3 s et une répétabilité de 0,2 mm. Chaque bout de doigt embarque un capteur visuo-tactile mesurant la force en trois dimensions et des déformations de 0,08 mm, et la paume compte un capteur de contact de 300 points. Pour l'industrie, la soie est un cas d'école difficile : le matériau n'a pas de forme propre, et c'est la force des doigts qui la détermine. Réussir ce type de tâche suppose un couplage serré entre matériel, retour tactile et contrôle, ce qui sert de banc d'essai pour la manipulation d'objets déformables (câbles, fils, textiles, nappes de connectique), un point de blocage connu de l'assemblage électronique et de la confection. Il faut toutefois rester prudent. Il s'agit d'une vidéo de démonstration publiée par le fabricant, sans taux de réussite, sans durée de cycle, sans nombre d'essais ni indication sur la part de téléopération. Les « premiers points » ne constituent pas une broderie achevée, et rien n'indique une fiabilité sur des milliers de cycles. Il s'agit d'une démonstration de capacité, pas d'un produit validé en production ni d'un déploiement client. Côté contexte, la main dexterous est devenue l'un des enjeux majeurs de la course humanoïde, car elle limite la valeur utile des robots bien plus que la locomotion. Les approches divergent. LinkerBot propose sa Linker Hand L30 Pro, à cinq doigts à tendons, pensée pour la vitesse et la répétabilité. Boston Dynamics a retenu pour son dernier Atlas une main à quatre doigts, orientée vers des usages industriels comme la manipulation d'outils. AGILINK mise sur l'entraînement direct et un toucher intégré à chaque doigt, au prix d'un coût et d'une robustesse qui restent à démontrer. Aucun prix, calendrier de commercialisation ni pilote industriel n'a été annoncé dans les éléments disponibles. La suite logique serait des tests sur des tâches industrielles mesurables, avec des indicateurs publiés, pour confirmer que la dextérité observée en démonstration survit hors du cadre contrôlé du laboratoire.

UEPas d\'impact direct sur la France/UE

Chine/AsieActu
1 source
Vidéo : une main robotique dextérique apprend l'art délicat de la broderie de soie
2New Atlas Robotics 

Vidéo : une main robotique dextérique apprend l'art délicat de la broderie de soie

Agilink, une spin-off du géant chinois de la robotique AgiBot, a fait appel à Fu Xianghong, maître de la broderie traditionnelle de Suzhou, pour entraîner sa main robotique OmniHand 3 Ultra. Selon la vidéo de démonstration, la main a appris à fendre un fil de soie en brins plus fins, à enfiler une aiguille, à tendre le tissu sur un cadre et à broder. Cet artisanat compte plus de 2 500 ans d'histoire. Aucune spécification n'accompagne la démonstration : nombre de degrés de liberté, capteurs tactiles, méthode d'apprentissage (téléopération, imitation ou apprentissage par renforcement), durée de l'entraînement et taux de réussite ne sont pas communiqués. Ces gestes demandent une coordination fine entre les doigts, un contrôle précis de la force et une manipulation d'objets déformables, trois points durs de la dextérité robotique. Si la main les réalise de façon fiable, c'est un signal intéressant pour l'assemblage électronique, le câblage ou la manipulation de textiles. Rien ne permet toutefois de l'affirmer : il s'agit d'une vidéo promotionnelle, sans indication sur le nombre d'essais, les échecs ou l'intervention d'un opérateur. L'écart entre démo et usage réel reste donc entier. Le choix d'un maître artisan comme formateur relève aussi autant du storytelling que de la méthode. Pour AgiBot, la main est devenue un enjeu stratégique, car la course aux humanoïdes se joue de plus en plus sur la dextérité. Agilink se place face à la main d'Optimus chez Tesla, aux mains d'Inspire Robots en Chine et à celles du britannique Shadow Robot, référence européenne du domaine. Il faudra suivre la publication de fiches techniques, de prix et de premiers clients industriels, qui distingueront un produit commercialisé d'une simple vitrine culturelle.

UEPas d\'impact direct sur la France/UE

Chine/AsieActu
1 source
LimX Dynamics, la start-up chinoise spécialisée dans les robots humanoïdes, atteint 2,3 milliards de dollars de valorisation avec un tour pré-IPO de 200 millions de dollars
3Pandaily 

LimX Dynamics, la start-up chinoise spécialisée dans les robots humanoïdes, atteint 2,3 milliards de dollars de valorisation avec un tour pré-IPO de 200 millions de dollars

LimX Dynamics, startup de robotique humanoïde basée à Shenzhen et fondée il y a quatre ans par Zhang Wei, professeur à la Southern University of Science and Technology, vient de boucler un tour de table Pre-IPO de près de 200 millions de dollars, portant sa valorisation post-money à 2,3 milliards de dollars, un montant qui la place parmi les startups robotiques les plus valorisées de Chine. L'entreprise a bâti une architecture technologique en trois couches: à la base, un modèle fondation type "cervelet" pour le contrôle moteur du corps entier; au milieu, un moteur vision-langage-action baptisé Humanoid VLA qui relie perception visuelle et commandes motrices; au sommet, un système d'exploitation agentique nommé COSA, chargé du raisonnement, de la planification et de l'exécution des tâches. Cette fusion cognito-motrice dans une architecture unique distingue LimX de concurrents qui traitent généralement contrôle moteur et raisonnement cognitif comme deux sous-systèmes séparés. Le catalogue produit illustre cette approche: Luna, le robot humanoïde phare, est vendu 298 000 RMB (environ 41 000 dollars), dispose de 27 degrés de liberté et peut orchestrer des performances synchronisées jusqu'à 200 robots pour l'événementiel. TRON 2, robot multi-formes sur châssis unique, se reconfigure entre versions bipède, à roues ou double-bras via des modules de buste interchangeables, achetés en une fois pour cinq configurations différentes. En avril 2026, LimX a également mis en open source le Flux VLA Engine, plateforme d'ingénierie pour l'intelligence incarnée codéveloppée avec Alibaba Cloud. Le choix stratégique de LimX tranche nettement avec la ruée du secteur vers les démonstrations d'utilité en usine. Zhang Wei affirme que les humanoïdes ne sont pas nés pour les chaînes de production, où l'efficacité coût et le débit priment, mais pour des scénarios commerciaux, hôteliers, touristiques et de divertissement où l'interaction humaine, le mouvement esthétique et la présence sociale créent de la valeur, notamment à l'export. Ce pari a une portée concrète pour l'industrie: si le premier marché de masse des humanoïdes se révèle bien être le service et le divertissement plutôt que l'industrie, LimX prendrait une avance difficile à rattraper sur ce segment, quand les acteurs focalisés sur l'usine capteraient en priorité les revenus manufacturiers. À prendre néanmoins avec prudence: les chiffres de déploiement en conditions réelles restent limités par rapport aux démonstrations mises en avant. Sur le plan concurrentiel, LimX se positionne face à des rivaux chinois et occidentaux qui misent majoritairement sur l'usine et la logistique. Sa stratégie logicielle, décrite par Zhang comme une plateforme à la Taobao où des développeurs tiers viendraient "ouvrir leur boutique" sur le socle matériel et de contrôle moteur LimX, vise à accélérer le déploiement d'applications verticales tout en collectant des données spécifiques à chaque scénario d'usage. Le tour Pre-IPO signale la confiance des investisseurs dans cette différenciation, sans que des pilotes commerciaux à grande échelle n'aient encore été confirmés publiquement.

Chine/AsieOpinion
1 source
Vidéo : une nouvelle plateforme robotique combine mobilité à roues, tout-terrain et sur pattes
4Interesting Engineering 

Vidéo : une nouvelle plateforme robotique combine mobilité à roues, tout-terrain et sur pattes

Galileo, société chinoise de robotique, a présenté Galileo X, une nouvelle plateforme de mobilité au sol, lors de la World Robot Conference (WRC) 2026 à Pékin. Le système repose sur ce que l'entreprise appelle son "Unified Embodied Ground Mobility System", une architecture matérielle et un cadre de contrôle censés unifier mécanique, actionneurs, perception et pilotage du mouvement au sein d'une seule plateforme. Selon Galileo, cette base commune permet à Galileo X de combiner la précision de déplacement des véhicules à guidage automatique (AGV) à roues utilisés en entrepôt, l'autonomie longue distance des véhicules tout-terrain, et la capacité de franchissement de terrains accidentés propre aux robots à pattes de type quadrupède. L'entreprise n'a communiqué aucune spécification technique chiffrée, ni charge utile, ni degrés de liberté, ni temps de cycle, ni prix, et n'a précisé aucun calendrier de déploiement commercial: il s'agit à ce stade d'une annonce de plateforme, pas d'un produit livré ou déployé sur site. L'intérêt tient moins à la démonstration elle-même qu'au pari architectural formulé: plutôt que de développer châssis, modèles cinématiques et systèmes de contrôle distincts pour chaque type de robot au sol, Galileo mise sur une architecture unique capable de couvrir logistique d'entrepôt, transport directionnel, inspection tout-terrain et base mobile pour robots humanoïdes. Pour des intégrateurs qui doivent aujourd'hui faire cohabiter flottes d'AGV, véhicules tout-terrain et quadrupèdes sur des piles logicielles différentes, la promesse d'un socle matériel et logiciel commun réduirait la complexité de maintenance et de coordination sur tout le cycle de vie des machines. L'annonce s'inscrit dans un débat plus large du secteur sur l'écart entre démonstration et réalité opérationnelle: en l'absence de métriques vérifiables ou de déploiements documentés, Galileo X reste pour l'instant une preuve de concept architecturale plutôt qu'une validation en conditions réelles. Cette présentation s'inscrit dans la stratégie plus large de Galileo autour de l'intelligence incarnée, l'entreprise revendiquant une approche intégrée verticalement: plateformes robotiques, composants clés, contrôle de mouvement et ingénierie système développés en interne plutôt que sous-traités à des fournisseurs tiers. Galileo présente Galileo X comme le socle de sa stratégie de mobilité tout-terrain et prévoit d'ouvrir les interfaces matérielles et logicielles de la plateforme à des développeurs d'algorithmes et à des partenaires industriels, dans une logique de plateforme ouverte plutôt que de robot isolé. Ce lancement survient alors que de nombreux acteurs chinois de la robotique, portés par le WRC 2026 de Pékin, multiplient les annonces de plateformes de mobilité au sol et de robots humanoïdes, dans une course où la Chine cherche à peser face aux acteurs occidentaux et japonais du secteur. Reste à voir si Galileo transformera ces ambitions en pilotes industriels concrets et en spécifications techniques vérifiables, au-delà de la démonstration de concept présentée au salon.

Chine/AsieActu
1 source