
Aller au contenu principal
Cette main sans corps est tout le robot qu'il vous faut
RechercheIEEE Spectrum Robotics 

Cette main sans corps est tout le robot qu'il vous faut
1 source couvre ce sujet·Source originale ↗·
Résumé IASource uniqueImpact UE
Cette main sans corps est tout le robot qu'il vous faut
▶ Voir sur YouTube

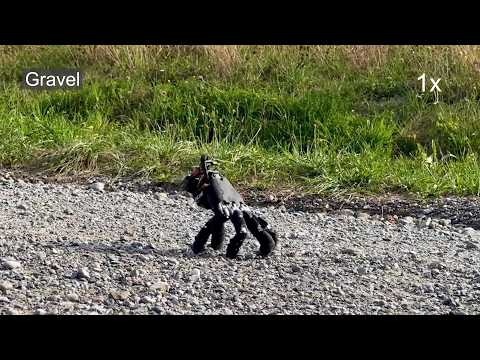
Des chercheurs du Soft Robotics Lab de l'ETH Zurich ont transformé une main robotique du commerce, fournie par Wuji Technology, en robot autonome qui marche sur le bout des doigts et utilise ces mêmes doigts pour manipuler son environnement. Le projet est dirigé par Amirhossein Kazemipour, doctorant. La main embarque un sac à dos de 80 grammes contenant une batterie, une centrale inertielle (IMU) et un Raspberry Pi Zero. La locomotion a été apprise en simulation par apprentissage par renforcement. L'équipe a ajouté des « ressorts virtuels » : chaque doigt reçoit une position cible par rapport à la paume, correspondant à sa posture naturelle de marche, et toute dérive est pénalisée. Les mouvements avant-arrière sont moins pénalisés que les mouvements latéraux, ce qui rend la marche peu coûteuse. Quatre modèles distincts tiennent sur l'ordinateur de bord : marche, redressement après une chute, appui sur les touches d'un clavier et poussée d'objets vers une cible. Le contrôleur bascule de l'un à l'autre selon le besoin. Lors des essais réels, la main a traversé 14 surfaces, dont sols lisses, grilles métalliques, herbe et gravier, et a aussi réussi des virages.

L'intérêt est d'abord méthodologique. Jusqu'ici, les mains marcheuses reposaient sur des mains conçues spécialement pour cela. Ici, la manipulation n'a pas été sacrifiée à la locomotion, et une main de catalogue, optimisée pour la préhension et non pour la marche, a été adaptée par la seule politique de contrôle. La difficulté technique est réelle : une main n'a pas la symétrie gauche-droite des quadrupèdes ou des bipèdes, ses doigts ont des longueurs différentes et elle comporte un pouce opposable. Les recettes classiques de la robotique à pattes ne s'appliquaient donc pas directement. Pour les intégrateurs, le message est celui d'un effecteur détachable et polyvalent, envisagé pour la maintenance dans des espaces confinés ou la recherche et le sauvetage. Ces usages restent des projections des auteurs : aucun test en situation industrielle n'est rapporté, ni mesure de vitesse, d'autonomie ou de charge utile.

Ce travail s'inscrit dans une recherche sur les corps robotiques non assignés à un rôle unique. Kazemipour résume la question ainsi : que peut faire une main sans le reste du robot ? Il s'agit d'une démonstration de laboratoire, issue d'une équipe européenne, sans calendrier de transfert industriel ni partenaire commercial annoncé. Elle contraste avec la course aux humanoïdes complets, où Figure, Tesla et d'autres misent sur des mains attachées à un bras et à un tronc. Le choix d'un matériel standard, avec un calcul embarqué minimal, rend la démarche reproductible par d'autres laboratoires. Les suites probables sont des essais sur terrains plus difficiles, une meilleure autonomie énergétique et l'étude de la détachabilité de la main sur un robot hôte, aujourd'hui seulement suggérée.

Impact France/UE

Travail issu d'un laboratoire européen (ETH Zurich, Suisse, hors UE), sans partenaire industriel ni calendrier de transfert, donc sans impact direct sur la France/UE à ce stade.

À lire aussi

La diversité est-elle tout ce qu'il faut pour la manipulation robotique à grande échelle ?
1arXiv cs.RO 

La diversité est-elle tout ce qu'il faut pour la manipulation robotique à grande échelle ?

Une équipe de chercheurs publie sur arXiv (référence 2507.06219) une étude systématique sur le rôle de la diversité des données dans l'apprentissage de la manipulation robotique, remettant en cause l'intuition du "plus c'est divers, mieux c'est". Trois dimensions sont examinées indépendamment. La diversité des tâches s'avère plus critique que le volume de démonstrations par tâche pour le transfert vers de nouveaux scénarios. L'entraînement multi-robots (multi-embodiment) n'est pas nécessaire au transfert inter-plateformes : un modèle entraîné sur un seul type de robot avec des données de haute qualité transfère aussi efficacement, avec de meilleures propriétés de scaling au fine-tuning. Enfin, la diversité des experts humains peut nuire à l'apprentissage via la multimodalité des vitesses d'exécution, chaque opérateur ayant ses propres rythmes et préférences gestuelles. Pour corriger ce biais, les auteurs introduisent une méthode de distribution debiasing appliquée à leur modèle GO-1-Pro, qui gagne 15% de performance, l'équivalent de multiplier par 2,5 le volume de pré-entraînement. Ces résultats ont des implications directes pour les équipes qui conçoivent des pipelines de collecte de données. La conclusion sur le multi-embodiment est particulièrement contre-intuitive : constituer un corpus mono-robot de haute qualité avant de fine-tuner est plus efficace qu'accumuler des datasets disparates multi-robots. Pour un intégrateur ou un décideur industriel, cela redéfinit les priorités de curation : couvrir un maximum de tâches prime sur l'accumulation brute de démonstrations, et standardiser les démonstrations expert devient un levier de performance mesurable. La multimodalité des vitesses est désormais un biais identifiable et corrigeable en amont du pipeline, pas une fatalité inhérente à la collecte humaine. Ce travail s'inscrit dans la dynamique portée par Google DeepMind (RT-2), Physical Intelligence (Pi-0) et les équipes de Berkeley (OpenVLA, Octo), qui cherchent à construire des fondations généralistes pour la manipulation depuis 2023. Contrairement au texte ou aux images, les données de démonstration robotique restent coûteuses à produire, ce qui rend les choix de stratégie de scaling particulièrement stratégiques. Les conclusions orientent directement les acteurs comme Figure AI (Figure 03), Agility Robotics ou, en France, Enchanted Tools (Mirokaï), qui investissent dans de larges datasets de manipulation. Ce travail est purement académique : aucun déploiement ni partenariat commercial n'est annoncé.

UEEnchanted Tools (Mirokaï) est explicitement citée comme acteur concerné par ces stratégies de scaling des données de manipulation, rendant les conclusions directement applicables à leur R&D en France.

RecherchePaper
1 source
Ce qu'il faut à un robot pour dialoguer avec toute une pièce, pas seulement une personne
2Robohub 

Ce qu'il faut à un robot pour dialoguer avec toute une pièce, pas seulement une personne

Imperial College London a accueilli, du 20 au 24 juillet, la Imperial Robotics Summer School, un programme intensif réunissant chercheurs en début de carrière, académiques et professionnels de l'industrie robotique. Parmi les participants figurait Umar Farooq, dont la place a été financée par le programme britannique UK RAS STEPS, qui a sélectionné cinq jeunes chercheurs (RTP) pour y assister, avec le soutien de Marie Daniels pour le processus de candidature. Le programme combinait cours magistraux sur la cinématique, la dynamique, la perception et le contrôle des robots, sessions spécialisées sur la robotique aérienne, l'intelligence robotique, la vision en chirurgie robotique, la perception et le contrôle bio-inspirés, ainsi que la robotique d'assistance personnelle. Les participants ont aussi visité les laboratoires d'Imperial dédiés à la robotique adaptative et intelligente, à la robotique aérienne, à la chirurgie robotique, à la manipulation tactile et à l'assistance. Le projet de groupe d'Umar Farooq portait sur l'interaction homme-robot multi-personnes: détection de l'interlocuteur actif en temps réel, suivi de l'identité de chaque personne au fil de l'échange, et génération de comportements naturels de regard et de rotation de tête pour que le robot paraisse attentif à l'ensemble du groupe plutôt qu'à un seul individu. Ce projet illustre un angle mort fréquent de la robotique sociale actuelle: la plupart des robots conversationnels sont conçus pour une interaction un-à-un, alors que les usages réels, accueil, assistance en entreprise, environnements de soin, impliquent souvent plusieurs interlocuteurs simultanés. L'exercice a aussi permis de dérouler concrètement la chaîne technique complète reliant le langage au mouvement: un LLM traduit une intention exprimée en langage naturel en commandes structurées, celles-ci sont converties en fonctions robotiques de haut niveau, la cinématique inverse les transforme en trajectoires articulaires, qui sont enfin exécutées par la pile de contrôle jusqu'aux actionneurs. Loin d'un produit commercial ou d'une démonstration marketing, ce travail de formation souligne la difficulté réelle de l'interaction homme-robot multi-partie et la nécessité d'une approche interdisciplinaire, mêlant traitement du langage, perception, planification et contrôle moteur, pour qu'un robot social fonctionne au-delà du cas d'usage scripté à deux. Ce stage s'inscrit dans l'action plus large de UK RAS STEPS, le réseau britannique de robotique et systèmes autonomes, qui multiplie les ateliers de formation pour les chercheurs en début de carrière au-delà de cette seule summer school. Aucun produit ni déploiement commercial n'est annoncé ici: il s'agit d'un exercice académique destiné à structurer la prochaine génération de chercheurs britanniques en robotique, sur des thématiques allant de la locomotion quadrupède à l'apprentissage par vision, en passant par la robotique chirurgicale et la robotique d'assistance. Les suites concrètes évoquées restent la poursuite de la participation aux ateliers UK RAS STEPS et l'approfondissement des recherches menées dans les laboratoires d'Imperial College.

UEProgramme de formation britannique (hors UE), sans impact direct sur la France ou l'Union europeenne.

RecherchePaper
1 source
Le Hexa-Bouncer est peut-être l'objet le plus suramélioré que vous verrez cette semaine
3Hackaday Robots Hacks 

Le Hexa-Bouncer est peut-être l'objet le plus suramélioré que vous verrez cette semaine

Le projet « hexa-bouncer » de l'ingénieur-bricoleur T-Kuhn (prénom Tobias) est une plateforme de Stewart poussée à l'extrême, conçue pour faire rebondir une balle de ping-pong sur une raquette. Six moteurs pas à pas, chacun couplé à un réducteur planétaire, actionnent un bras. Des liaisons mécaniques permettent de piloter la raquette en translation comme en rotation sur tous les axes, soit six degrés de liberté. Un microcontrôleur Teensy 4.0 coordonne les moteurs. Les consignes viennent d'un PC doté d'un GPU, sur lequel tourne une application Unity (publiée sur GitHub). Deux caméras suivent la balle en 3D et l'application calcule la cinématique inverse. La structure est surtout en aluminium usiné sur la CNC de l'auteur. Chaque bras demande 27 pièces usinées, et l'ensemble dépasse 300 pièces avec la base. Ce projet n'a pas d'enjeu commercial, mais il illustre bien une boucle complète de manipulation dynamique. Une perception stéréo rapide, un calcul de cinématique inverse et un actionnement à six axes doivent tenir ensemble pour intercepter un objet léger en vol. Pour un ingénieur ou un intégrateur, c'est une démonstration de ce qu'un atelier individuel peut atteindre avec des composants accessibles (moteurs pas à pas, microcontrôleur grand public, moteur de jeu pour le calcul). Le projet s'accompagne d'un blog et d'une vidéo détaillant la cinématique. L'article source ne fournit en revanche ni temps de cycle, ni latence, ni taux de réussite. On ne peut donc pas juger la robustesse du système au-delà de la démonstration filmée, dont on ignore si elle a été sélectionnée parmi plusieurs essais. Cette réalisation prolonge un autre projet du même auteur, l'« octo-bounce », dont le flux de vision par ordinateur pour le suivi de balle a été mis au point là-bas puis réutilisé ici. Les hexapodes de ce type sont d'ordinaire montés tête en bas, en configuration de plateforme suspendue. Ici, la plateforme est posée sur sa base, ce qui est le montage classique d'une Stewart. Le magazine rappelle aussi qu'un hexapode métallique marcheur capable de porter un humain a déjà été présenté récemment, comme exemple d'une autre mécanique à six jambes. Aucune suite commerciale ni calendrier n'est annoncé : il s'agit d'un projet de passionné, dont le code Unity est ouvert et peut servir de base à d'autres travaux sur la poursuite d'objets rapides.

RecherchePaper
1 source
Le robot sauteur Pogo-Bot passe en tout-terrain grâce à un pied souple
4Hackaday Robots Hacks 

Le robot sauteur Pogo-Bot passe en tout-terrain grâce à un pied souple

Des étudiants en ingénierie de l'Université de Toronto ont présenté un robot sauteur monopode qui combine la propulsion d'un quadricoptère et la mécanique d'un bâton sauteur (pogo stick). Quatre hélices fournissent l'énergie qui met l'engin en mouvement, mais le rebond lui-même repose uniquement sur une jambe unique à ressort, qui joue le rôle de train d'atterrissage. Le pied, doté de picots et monté sur pivot, est maintenu par ce qui ressemble à des bandes élastiques. Les premières versions se contentaient d'une pointe en bout de jambe, avec des échecs plutôt cocasses visibles dans la vidéo associée au projet. Le nouveau pied, plus large et plus adhérent, s'oriente selon le terrain. Le robot a été testé sur des surfaces allant du sable meuble à la glace dure, et il saute par-dessus des clôtures. Aucune donnée chiffrée n'a été publiée : ni masse, ni hauteur de saut, ni autonomie, ni taux de réussite. Il s'agit d'une démonstration de laboratoire étudiante, et non d'un produit ni d'un déploiement. L'intérêt tient à la question du contact avec le sol, souvent négligée dans la robotique aérienne hybride. Un drone qui se déplace uniquement en vol consomme beaucoup d'énergie pour de faibles distances. Un robot à pattes classique, lui, peine sur les surfaces glissantes ou déformables. Le saut propulsé tente de combiner les deux : les hélices apportent l'énergie et le contrôle d'attitude, et le ressort stocke et restitue l'énergie à chaque rebond. Ce travail montre surtout qu'un pied passif et adaptatif, sans capteurs ni actionneurs supplémentaires, peut résoudre une grande partie du problème de l'adhérence. C'est une piste à bas coût pour l'inspection ou l'exploration de terrains variés. Il faut toutefois rester prudent : sans mesures comparatives, avec des vidéos probablement sélectionnées, on ignore la robustesse réelle du système, et aucun intégrateur ne pourrait encore en tirer un cahier des charges. Le monopode n'est pas une nouveauté. On a déjà vu des robots à une jambe qui utilisent leur patte seule, ainsi que des versions ailées. Cette configuration quadricoptère à jambe unique serait, selon la source, la première observée à affronter un hiver canadien. Le modèle de référence reste celui des sauteurs à ressort développés dans les laboratoires universitaires depuis les années 1980, auxquels s'ajoutent des hybrides vol-marche plus récents. Aucune suite n'est annoncée. Les prochaines étapes logiques seraient la publication de mesures de performance, une étude de la consommation énergétique par rapport à un drone ou à un robot à roues, et un test sur terrain réellement accidenté.

UEPas d\'impact direct sur la France/UE

RecherchePaper
1 source