
Aller au contenu principal
Perseverance de la NASA bat son record de 45 km parcourus sur Mars grâce à la navigation autonome
RechercheInteresting Engineering 

Perseverance de la NASA bat son record de 45 km parcourus sur Mars grâce à la navigation autonome
1 source couvre ce sujet·Source originale ↗·
Résumé IASource uniqueImpact UE
Perseverance de la NASA bat son record de 45 km parcourus sur Mars grâce à la navigation autonome
▶ Voir sur YouTube

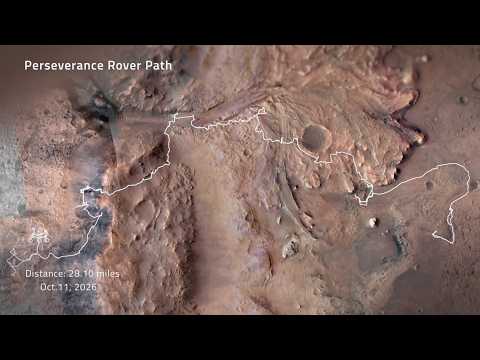
Le rover Perseverance de la NASA a établi un nouveau record de distance parcourue par un véhicule sur un autre monde : 28,10 miles (45,22 km) au compteur sur Mars, contre 28,06 miles (45,16 km) pour Opportunity, qui détenait la marque depuis des années. Le seuil a été franchi le 11 octobre, au 2 006e jour martien de la mission, lors d'un trajet de 91,31 mètres. Le rover à six roues y est parvenu en environ cinq ans et demi, contre près de quinze ans pour Opportunity. Ce rythme tient à AutoNav, son système de navigation autonome, qui a piloté plus de 90 % de la distance totale, contre environ 5 % pour le système embarqué d'Opportunity. AutoNav photographie le terrain, construit une carte 3D des dangers et choisit un itinéraire sûr entre des points de passage fixés par les ingénieurs sur Terre. Il traite environ 600 000 points de mesure à chaque observation, contre 20 pour Sojourner, et permet de parcourir jusqu'à 412 mètres en un sol (jour martien).

Pour la robotique mobile, le résultat vaut surtout comme preuve d'autonomie en conditions réelles. Un véhicule qui décide seul de sa trajectoire, sans attendre de commandes détaillées avec un délai de communication de plusieurs minutes, a produit 90 % de son kilométrage sur une durée de plusieurs années. C'est la démonstration à grande échelle d'une perception et d'une planification embarquées fiables, dans un environnement sans GPS, sans infrastructure et sans possibilité d'intervention physique. Il faut toutefois relativiser la comparaison avec Opportunity : la distance dépend aussi du terrain, de la stratégie scientifique et de la puissance de calcul disponible, pas seulement de la qualité de l'algorithme. Pour les intégrateurs et les industriels, l'intérêt tient à la fiabilité sur la durée : Steven Lee, du Jet Propulsion Laboratory, indique que tous les systèmes de mobilité fonctionnent et que les tests de durée de vie étendue sont favorables, ce qui laisse prévoir de nouveaux records pendant de nombreuses années.

La mission initiale prévoyait au maximum 12,4 miles de conduite, un plafond déjà largement dépassé. La NASA vient d'approuver une première extension, entamée en octobre et qui court jusqu'à environ fin 2028, consacrée au bord du cratère Jezero. Perseverance traverse actuellement la zone de Lac de Charmes en direction d'Idubi, où les scientifiques cherchent des traces d'anciens systèmes hydrothermaux, puis il doit poursuivre vers le sud jusqu'à Rainbow Falls, un bloc de croûte ancienne de 100 mètres de large exposé par l'impact qui a créé le cratère. Il a prélevé 29 échantillons de roches et de sol, et a identifié dans la roche Cheyava Falls un possible biosignal, qui ne constitue pas une preuve de vie passée. Les rovers précédents fixent le repère : Sojourner a parcouru environ 100 mètres, Spirit 7,7 km et Curiosity plus de 38 km, tandis que Perseverance a aussi dépassé le rover lunaire d'Apollo 17 et Lunokhod 2. La NASA améliore son logiciel pour réduire les corrections de direction inutiles et permettre au rover de se localiser avec des cartes orbitales pendant qu'il roule, afin d'allonger les journées de conduite.

À lire aussi

Questions-réponses : le record de distance du rover Perseverance sur Mars
1IEEE Spectrum Robotics 

Questions-réponses : le record de distance du rover Perseverance sur Mars

Le 11 octobre, le rover Perseverance de la NASA a bouclé un trajet portant sa distance totale parcourue sur Mars à 45,22 kilomètres (28,10 miles). Il dépasse ainsi Opportunity, qui détenait le record avec 45,16 kilomètres, soit un écart d'à peine 60 mètres. Perseverance a atterri le 18 février 2021 avec l'hélicoptère Ingenuity, environ cinq ans avant ce jalon. Mark Maimone, chef adjoint des opérations robotiques de la mission au Jet Propulsion Laboratory, attribue ce résultat avant tout à l'autonomie de conduite, avec en complément des roues renforcées. Selon lui, Perseverance conduit seul environ 90 % du temps. Spirit en était à 23 %, tandis qu'Opportunity et Curiosity plafonnaient autour de 5 %. Le rover embarque un second processeur doté d'un FPGA, dédié au traitement d'images. Un exemple daté du 10 décembre 2025 (sol 1709) montre un trajet de 246 mètres le long du bord du cratère Jezero en 2 h 35, reconstruit à partir de 53 paires d'images Navcam. L'intérêt dépasse la statistique. Le gain de distance ne vient pas d'un meilleur matériel roulant seulement, mais d'un logiciel qui comprend le terrain, planifie une trajectoire sûre et l'exécute sans attendre un opérateur situé à 225 millions de kilomètres, avec les délais de communication que cela implique. C'est un cas rare de navigation autonome validée sur la durée dans un environnement non structuré, sans possibilité d'intervention physique. Pour les ingénieurs robotique, c'est une preuve de fiabilité à relativiser : le chiffre de 90 % vient de l'un des concepteurs du système, la marge sur le record est mince, et la conduite martienne reste lente, avec des contraintes très différentes de celles d'un entrepôt ou d'un site industriel. La leçon transposable est architecturale : calcul dédié à la perception, autonomie conçue dès l'origine plutôt qu'ajoutée, et montée en confiance progressive. Cette progression s'étale sur près de trois décennies, et Maimone en a conçu une grande partie. Sojourner, en 1997, évitait les gros obstacles grâce à quatre lignes laser mesurant la hauteur de 20 points du terrain, avec un processeur de moins d'un mégahertz. Spirit et Opportunity, atterris en 2004, utilisaient des paires stéréo de 256 x 256 pixels. Spirit a conduit seul 23 % du temps et gagné environ 50 % de vitesse effective grâce à ce mode. Opportunity, prévu pour trois mois, a roulé quinze ans avant qu'une tempête de poussière planétaire ne l'arrête en février 2019 dans la vallée de la Persévérance. Curiosity, sur Mars depuis 2012, reste actif et partage avec Perseverance un générateur thermoélectrique à radioisotope plutôt que des panneaux solaires. Perseverance continue d'explorer la bordure de Jezero, et son logiciel d'autonomie est mis à jour régulièrement depuis cinq ans. L'extrait disponible ne détaille pas les prochains objectifs de la mission.

UEPas d\'impact direct sur la France/UE

RecherchePaper
1 source
Réseau de perception visuelle multitâche conditionné par un LLM pour la navigation autonome
2arXiv cs.RO 

Réseau de perception visuelle multitâche conditionné par un LLM pour la navigation autonome

Un article de recherche publié en septembre 2026 sur arXiv (référence 2609.14297) décrit un nouveau framework de navigation autonome pour robots de service, baptisé VL-Navigation. Le système associe un réseau de perception visuelle multi-tâches à un grand modèle de langage (LLM) capable d'interpréter des commandes vocales ou textuelles de l'utilisateur. Contrairement aux approches classiques de planification de trajectoire comme A, RRT, DiPPer ou ViT-A, qui s'appuient sur une carte 2D globale et se dégradent avec l'accumulation de dérive odométrique et d'erreurs de capteurs, VL-Navigation génère des plans d'action séquentiels à partir d'indices visuels locaux et d'instructions géométriques égocentriques. La localisation est réinitialisée à chaque cible intermédiaire, ce qui limite l'accumulation de dérive sans nécessiter la maintenance d'une carte globale cohérente. Les chercheurs annoncent des résultats supérieurs aux méthodes existantes sur des données réelles et simulées, sans toutefois publier dans le résumé de chiffres précis de taux de réussite ou de temps de cycle, ce qui invite à la prudence tant que le travail n'a pas été validé par une relecture par les pairs. Le code source est disponible publiquement sur GitHub, sous le dépôt PraveenSingh24/VL-Navigation. Pour les intégrateurs de robots de service, en hôtellerie, en logistique légère ou en environnement hospitalier, ce travail cible un point de friction bien réel: le coût de maintenance des cartes SLAM dans des lieux qui évoluent constamment, mobilier déplacé, couloirs encombrés, zones en travaux. En confiant à un LLM la traduction d'instructions naturelles en plans d'action locaux plutôt qu'à une carte globale figée, l'approche s'inscrit dans la tendance plus large des modèles vision-langage-action qui cherchent à remplacer une partie du pipeline de cartographie classique par du raisonnement contextuel embarqué. Si les résultats se confirment à plus grande échelle, une telle méthode pourrait réduire le temps d'ingénierie nécessaire au déploiement de flottes mobiles dans des environnements partiellement inconnus, un frein récurrent à la commercialisation de la robotique de service au-delà des démonstrations contrôlées. La dérive odométrique cumulative reste un problème non résolu depuis les débuts de la navigation mobile autonome, et les algorithmes de référence cités dans l'article, A, RRT, DiPPer et ViT-A, illustrent les limites successives des approches purement géométriques face à des environnements dynamiques. VL-Navigation se positionne dans la lignée d'autres travaux récents associant modèles de langage et perception visuelle pour la navigation robotique, un champ en pleine expansion en parallèle des modèles VLA appliqués à la manipulation comme Pi-0 ou GR00T N2. Publié comme preprint sans affiliation industrielle mentionnée, l'article ne précise ni calendrier de déploiement pilote ni partenariat commercial; la mise à disposition du code sur GitHub vise avant tout la reproductibilité par la communauté académique, une étape encore éloignée d'une intégration en produit commercial.

RecherchePaper
1 source
CAVE-NAV : navigation autonome 3D en grotte sous-marine par modèle vision-langage
3arXiv cs.RO 

CAVE-NAV : navigation autonome 3D en grotte sous-marine par modèle vision-langage

Des chercheurs proposent CAVE-NAV, un système de navigation autonome en 3D pour environnements de grottes sous-marines, décrit dans un article publié sur arXiv (référence 2608.27793v1). Le framework s'appuie sur un modèle vision-langage (VLM) doté d'un raisonnement en chaîne de pensée (Chain-of-Thought) pour déduire les directions praticables à partir d'indices environnementaux tels que les gradients d'intensité lumineuse, la morphologie des passages et la complexité géométrique des galeries. Le système combine plusieurs entrées multimodales : imagerie RGB, cartes de profondeur et mesures de dégagement vertical obtenues par sonar. Les auteurs rapportent que des simulations haute fidélité menées sur plusieurs topologies de grottes différentes montrent que le framework a complété l'intégralité des traversées de bout en bout évaluées sans collision, tout en maintenant une marge de sécurité par rapport aux parois. Il s'agit à ce stade d'une validation en simulation, sans déploiement physique rapporté sur un véhicule sous-marin réel. L'enjeu dépasse la simple exploration spéléologique : la navigation en grotte sous-marine constitue un cas d'usage extrême pour les opérations de recherche et sauvetage, l'exploration scientifique et les procédures d'évacuation d'urgence, des contextes où les méthodes classiques de localisation par caractéristiques visuelles échouent à cause de la dégradation de l'image sous l'eau, et où le sonar produit des cartes d'obstacles trop conservatrices pour permettre un passage sûr dans des tunnels étroits. L'absence de communication en temps réel avec un opérateur humain exclut aussi tout téléguidage. En démontrant qu'un VLM avec raisonnement explicite peut interpréter des indices environnementaux ambigus pour guider un véhicule dans un espace confiné en 3D, ces travaux illustrent une tendance plus large : l'extension des modèles vision-langage, initialement conçus pour la robotique terrestre et manipulatrice, vers des domaines où les capteurs traditionnels montrent leurs limites, comme le sous-marin. Ce travail s'inscrit dans le prolongement des recherches en robotique sous-marine autonome (AUV), un domaine longtemps dominé par des approches basées sur le sonar et le SLAM visuel classique, peu adaptées aux grottes noyées à faible visibilité. Aucun acteur français ou européen n'est mentionné dans cette publication. Les auteurs ne précisent ni les prochaines étapes vers des essais en conditions réelles, ni de partenariat industriel ou institutionnel identifié, ce qui place ces résultats au stade de la preuve de concept académique plutôt que d'une solution prête à déployer sur le terrain.

RecherchePaper
1 source
Navigation par apprentissage et répétition rapide et robuste grâce à la reconnaissance visuelle de lieux MixVPR
4arXiv cs.RO 

Navigation par apprentissage et répétition rapide et robuste grâce à la reconnaissance visuelle de lieux MixVPR

Des chercheurs proposent un système de navigation « teach-and-repeat » (apprentissage puis répétition de trajet) fondé sur MixVPR, une méthode moderne de reconnaissance visuelle de lieux (visual place recognition, VPR). Le principe est classique: un opérateur guide d'abord le robot sur un parcours, qui enregistre une séquence d'images de référence, puis le robot rejoue ce trajet de façon autonome en se localisant par comparaison entre l'image courante et la carte mémorisée. Les auteurs ont testé leur solution en conditions réelles, à l'intérieur comme à l'extérieur, et indiquent obtenir une robustesse et une précision de navigation comparables à celles d'autres systèmes de l'état de l'art. Le résumé de l'article (arXiv:2610.09631) ne précise ni plateforme robotique, ni longueur de parcours, ni écart de positionnement mesuré, ni temps de calcul chiffré, ce qui limite pour l'instant la comparaison objective avec les travaux existants. L'enjeu est avant tout d'ordre économique et d'intégration. Les approches de teach-and-repeat reposant sur le deep learning pour la localisation ont démontré leur aptitude à fonctionner dans des environnements non structurés et dynamiques, un atout pour la navigation de longue durée. Mais leur coût de calcul reste un frein: elles exigent des GPU embarqués ou des processeurs puissants, donc plus d'énergie, plus de poids et un budget matériel plus élevé. En revendiquant des besoins matériels réduits, ce travail vise des plateformes mobiles modestes, comme des AMR d'inspection, de ronde ou de logistique légère, où la navigation par caméra seule pourrait remplacer des lidars ou des balisages coûteux. Pour un intégrateur, l'intérêt est de pouvoir déployer un parcours en quelques minutes de démonstration, sans cartographie métrique ni infrastructure. Il faudra toutefois attendre les chiffres détaillés pour savoir si cette sobriété tient sur des matériels réellement contraints, et face aux variations d'éclairage, de saison ou d'encombrement. Ce travail s'inscrit dans une lignée de systèmes de navigation par répétition de trajet, dont les versions historiques utilisaient des descripteurs d'image manuels ou des réseaux profonds lourds, et qui ont montré leur valeur pour l'agriculture, l'inspection ou la patrouille. MixVPR, un descripteur global issu de la recherche en VPR, est apprécié pour son compromis entre précision de reconnaissance et légèreté, ce qui explique son choix comme brique de localisation. Il s'agit ici d'une publication académique, sans produit commercial ni pilote industriel annoncé. Les suites probables sont une publication des performances détaillées et du code, des tests sur des parcours plus longs et des conditions plus difficiles, puis une comparaison directe avec les méthodes concurrentes. Le passage à des déploiements sur des robots de service ou d'inspection dépendra de la validation de cette robustesse sur la durée.

UEPas d\'impact direct sur la France/UE

RecherchePaper
1 source